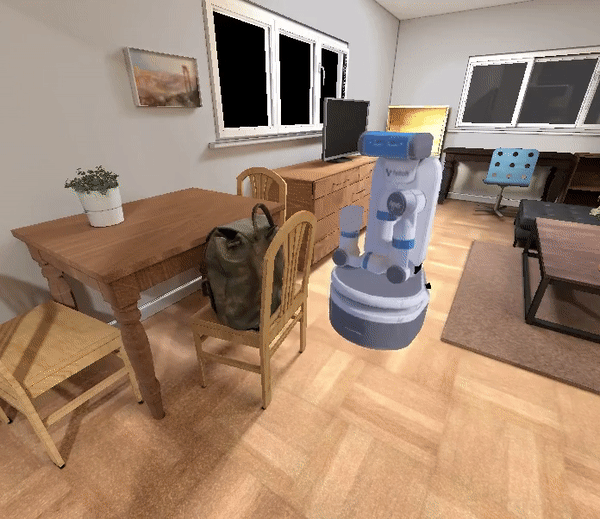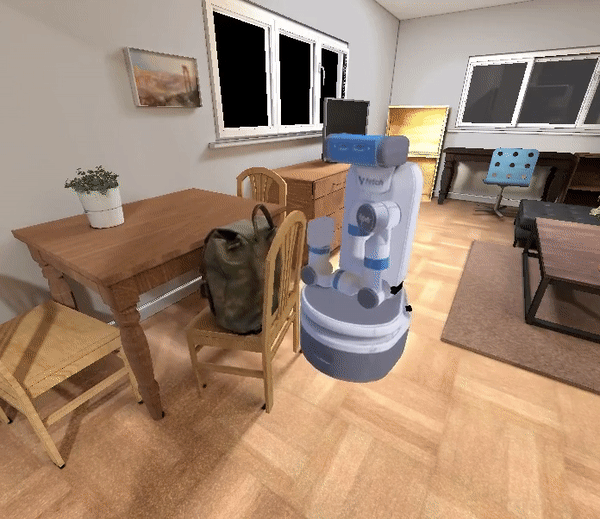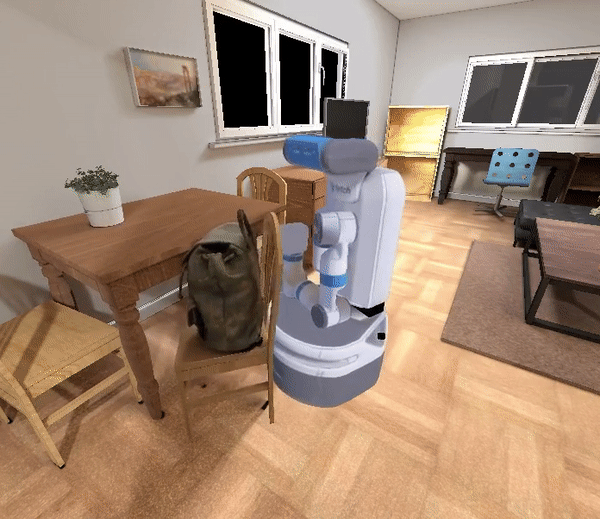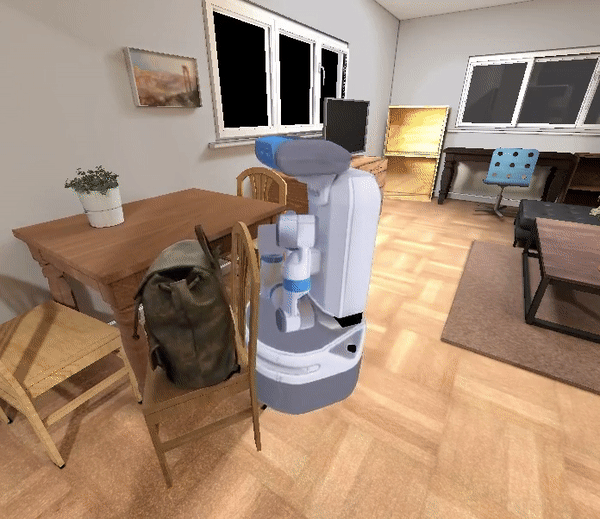
iGibson
A Simulation Environment to train Robots in Large Realistic Interactive Scenes
- 820
- Python
- MIT
- 2 y ago
A Simulation Environment to train Robots in Large Realistic Interactive Scenes
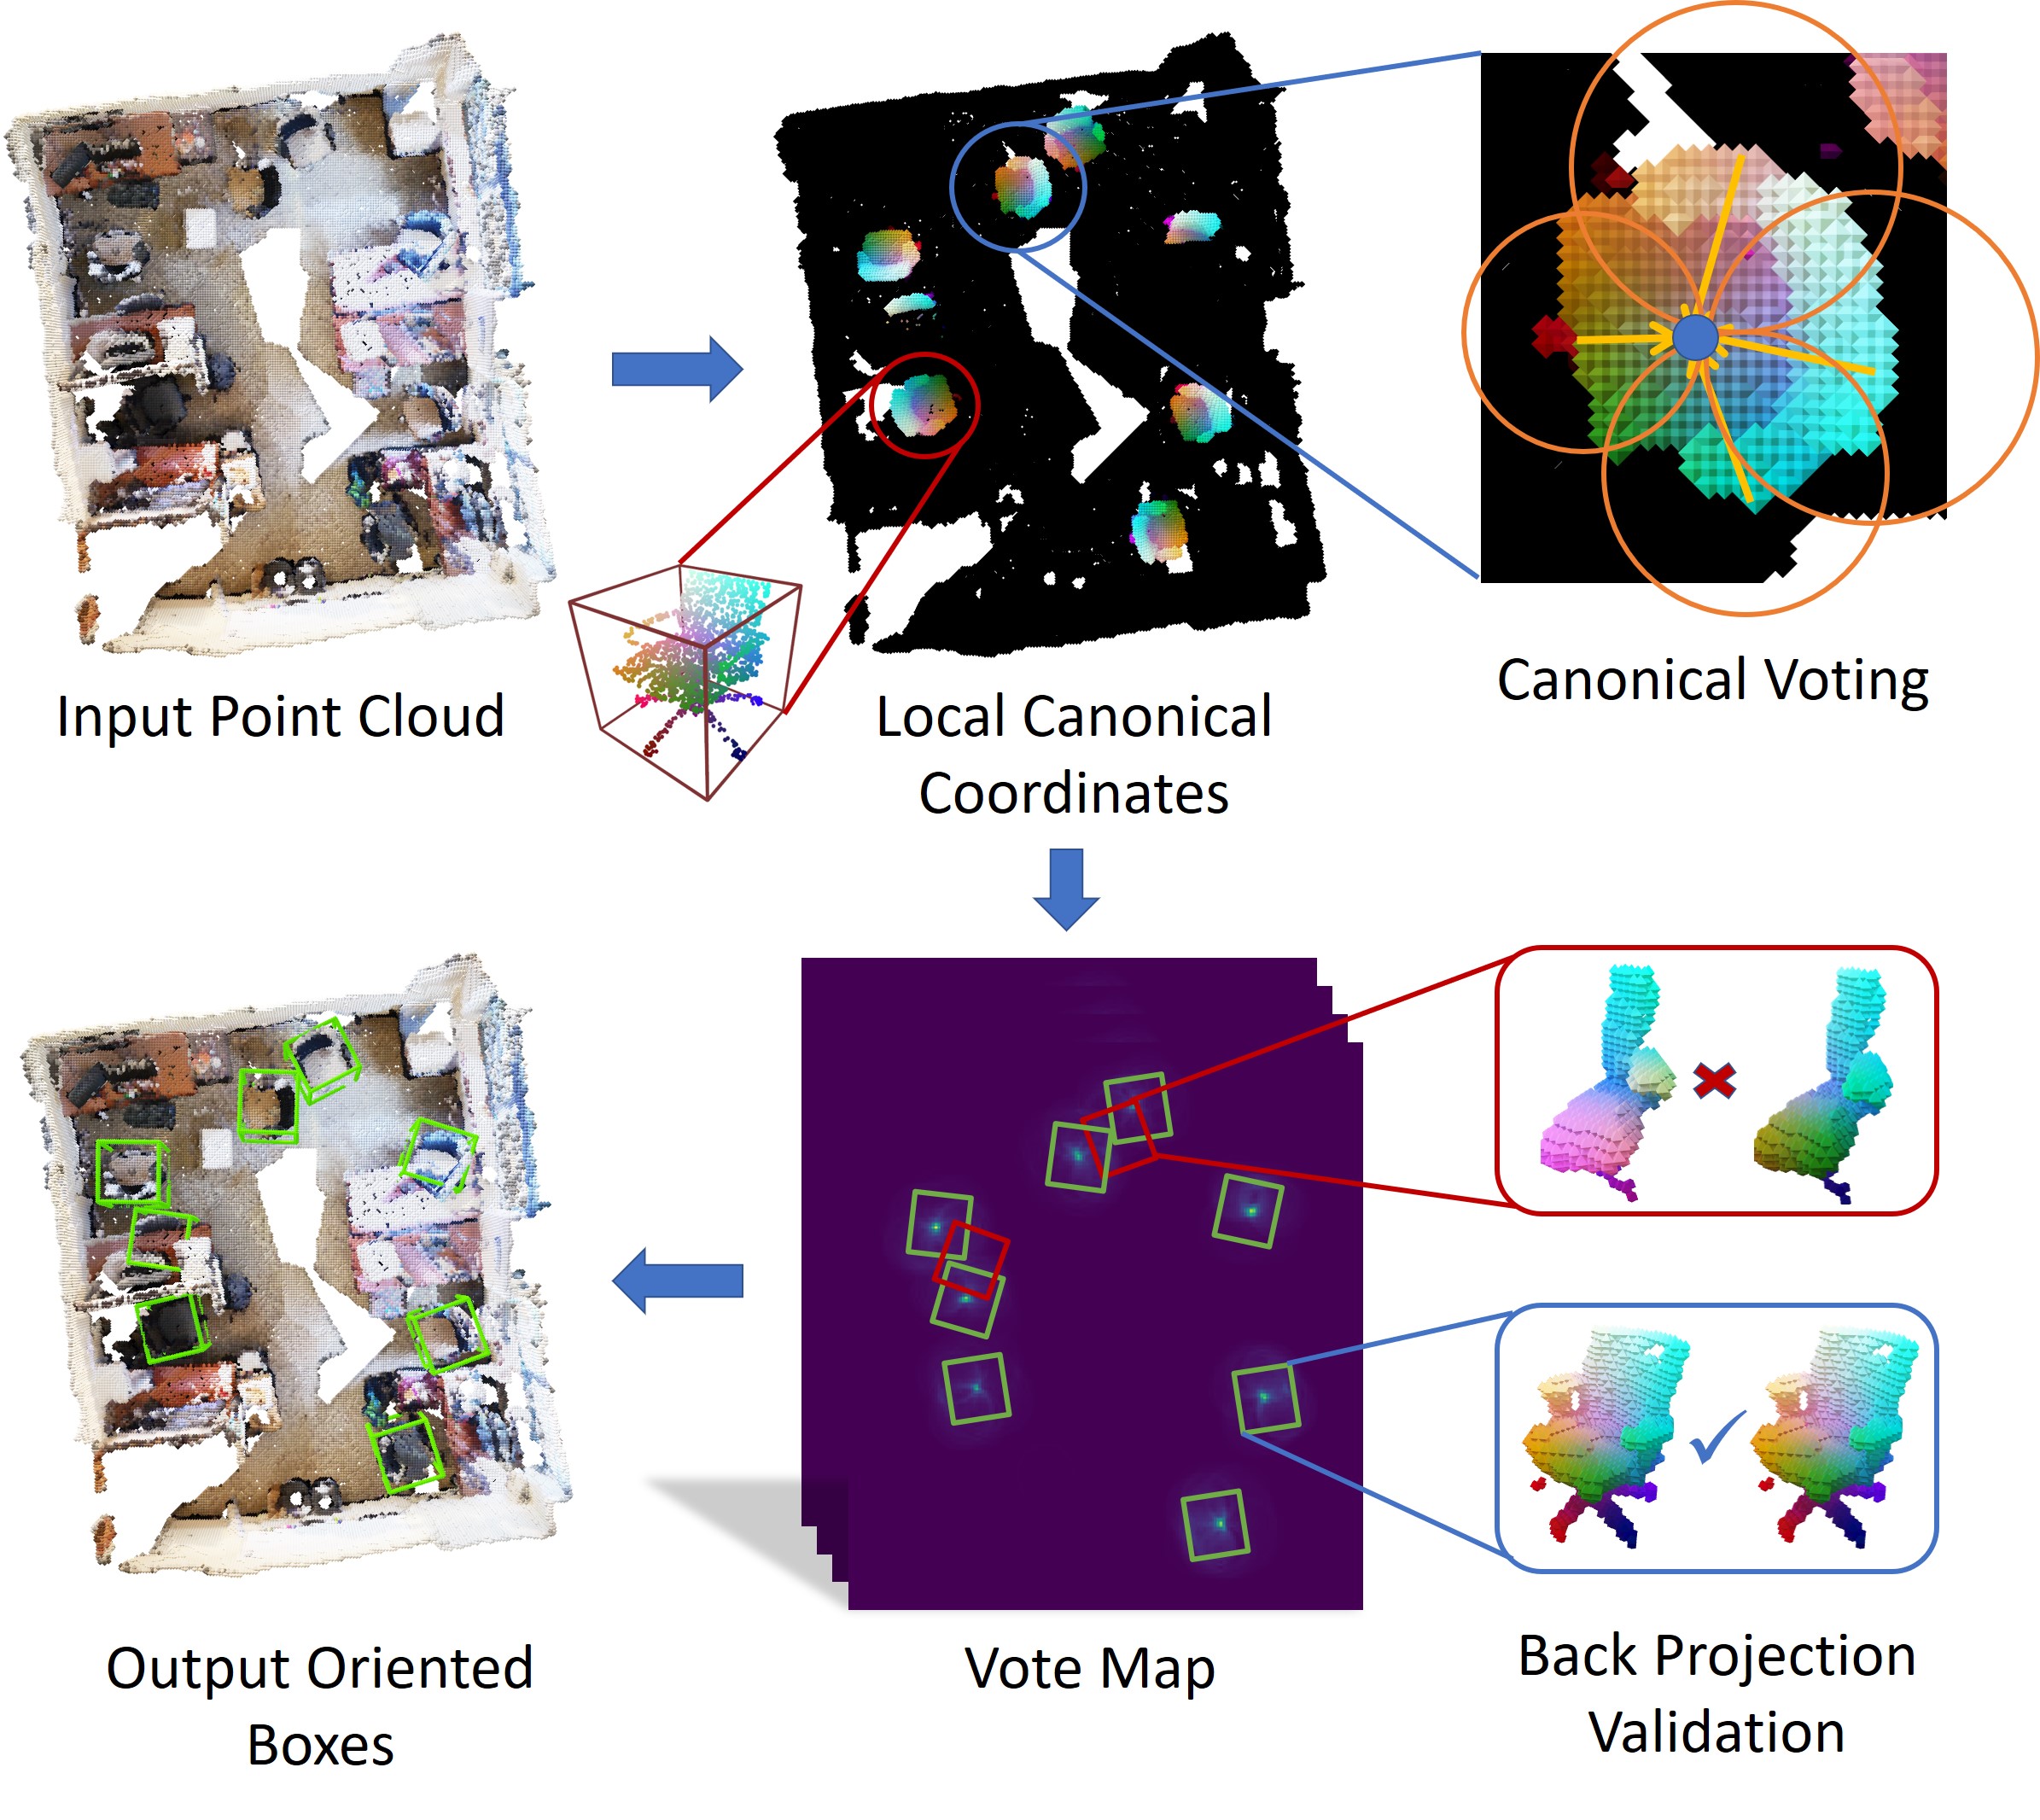
Canonical Voting: Towards Robust Oriented Bounding Box Detection in 3D Scenes (CVPR2022)