costmap_pathplan_cpp
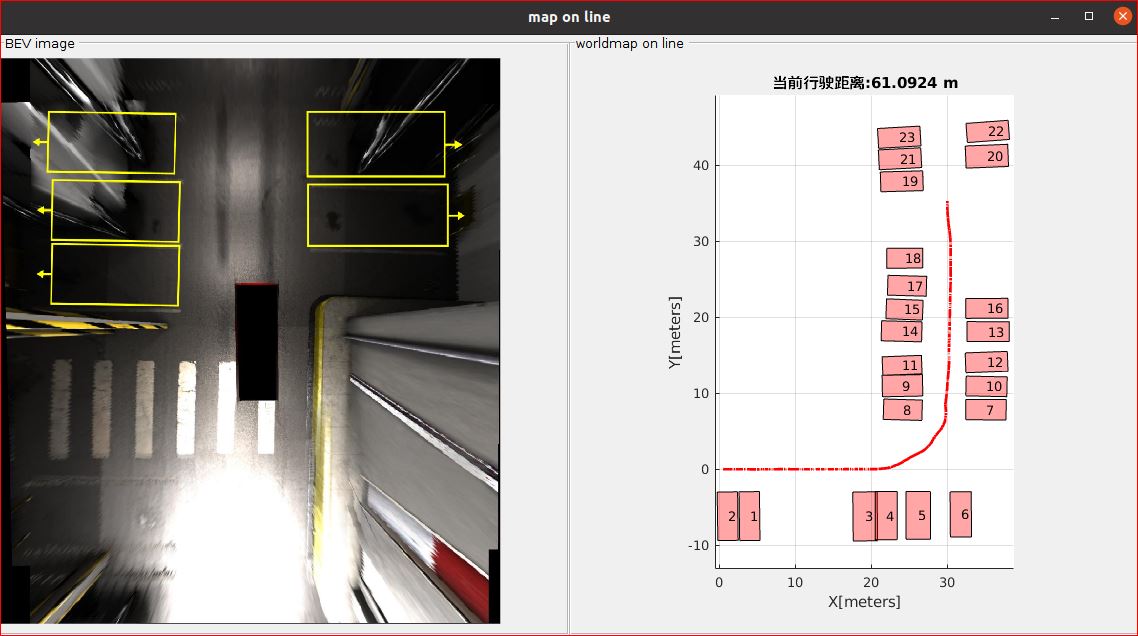
A simple scheme of costmap+path planning for low-speed automated parking
- 5
- C++
- 2 y ago
A simple scheme of costmap+path planning for low-speed automated parking
The Nav2 Traversability Plugin generates traversability costmaps for outdoor terrains.
A simple scheme of costmap+path planning for low-speed automated parking