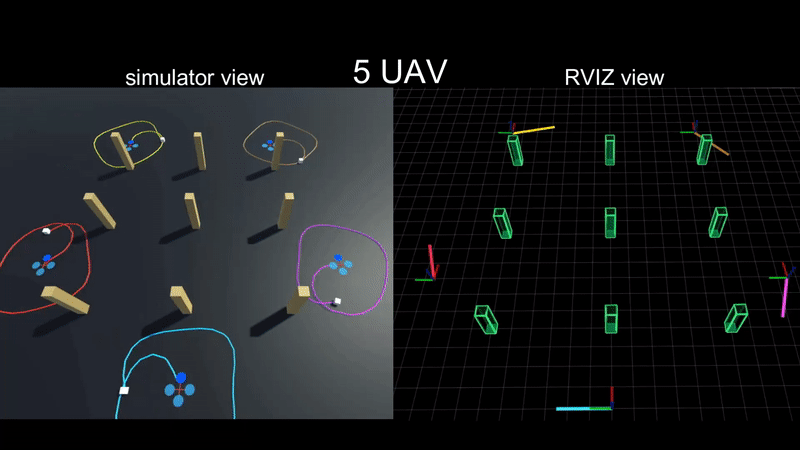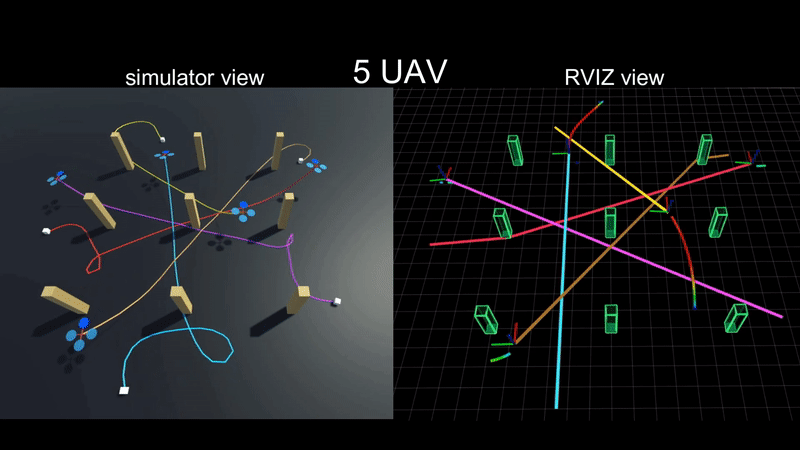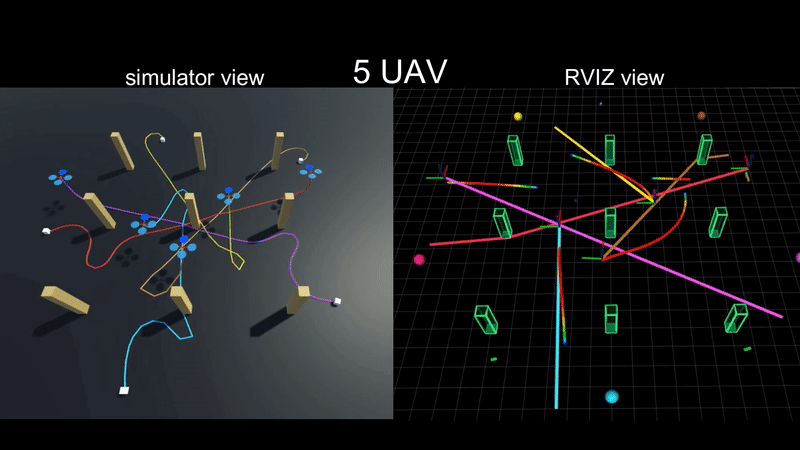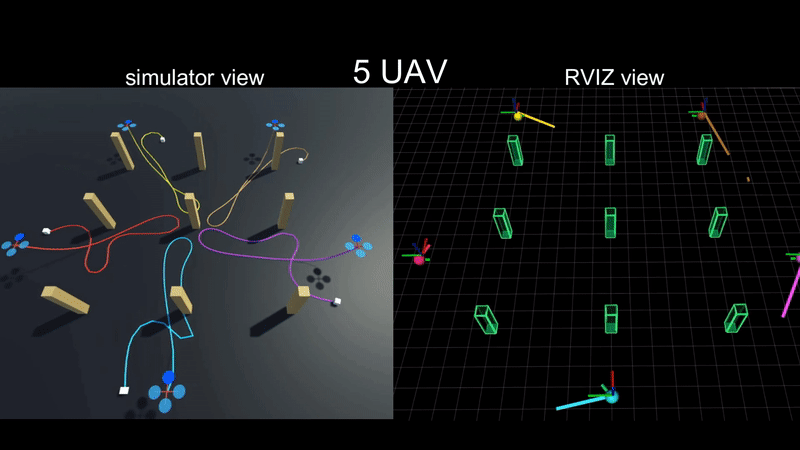
Hardware and DIYReponeptuneA trajectory planning framework for multiple robots: paper accepted in IEEE T-ROmultiagent-planningmultirobotplanning120C++BSD-3-Clause3 y agocaomuqingShare or keepTake it