ekf


EKF_IMU_GPS
Extended Kalman Filter predicts the GNSS measurement based on IMU measurement
- 212
- C++
- MIT
- 6 y ago

ROS
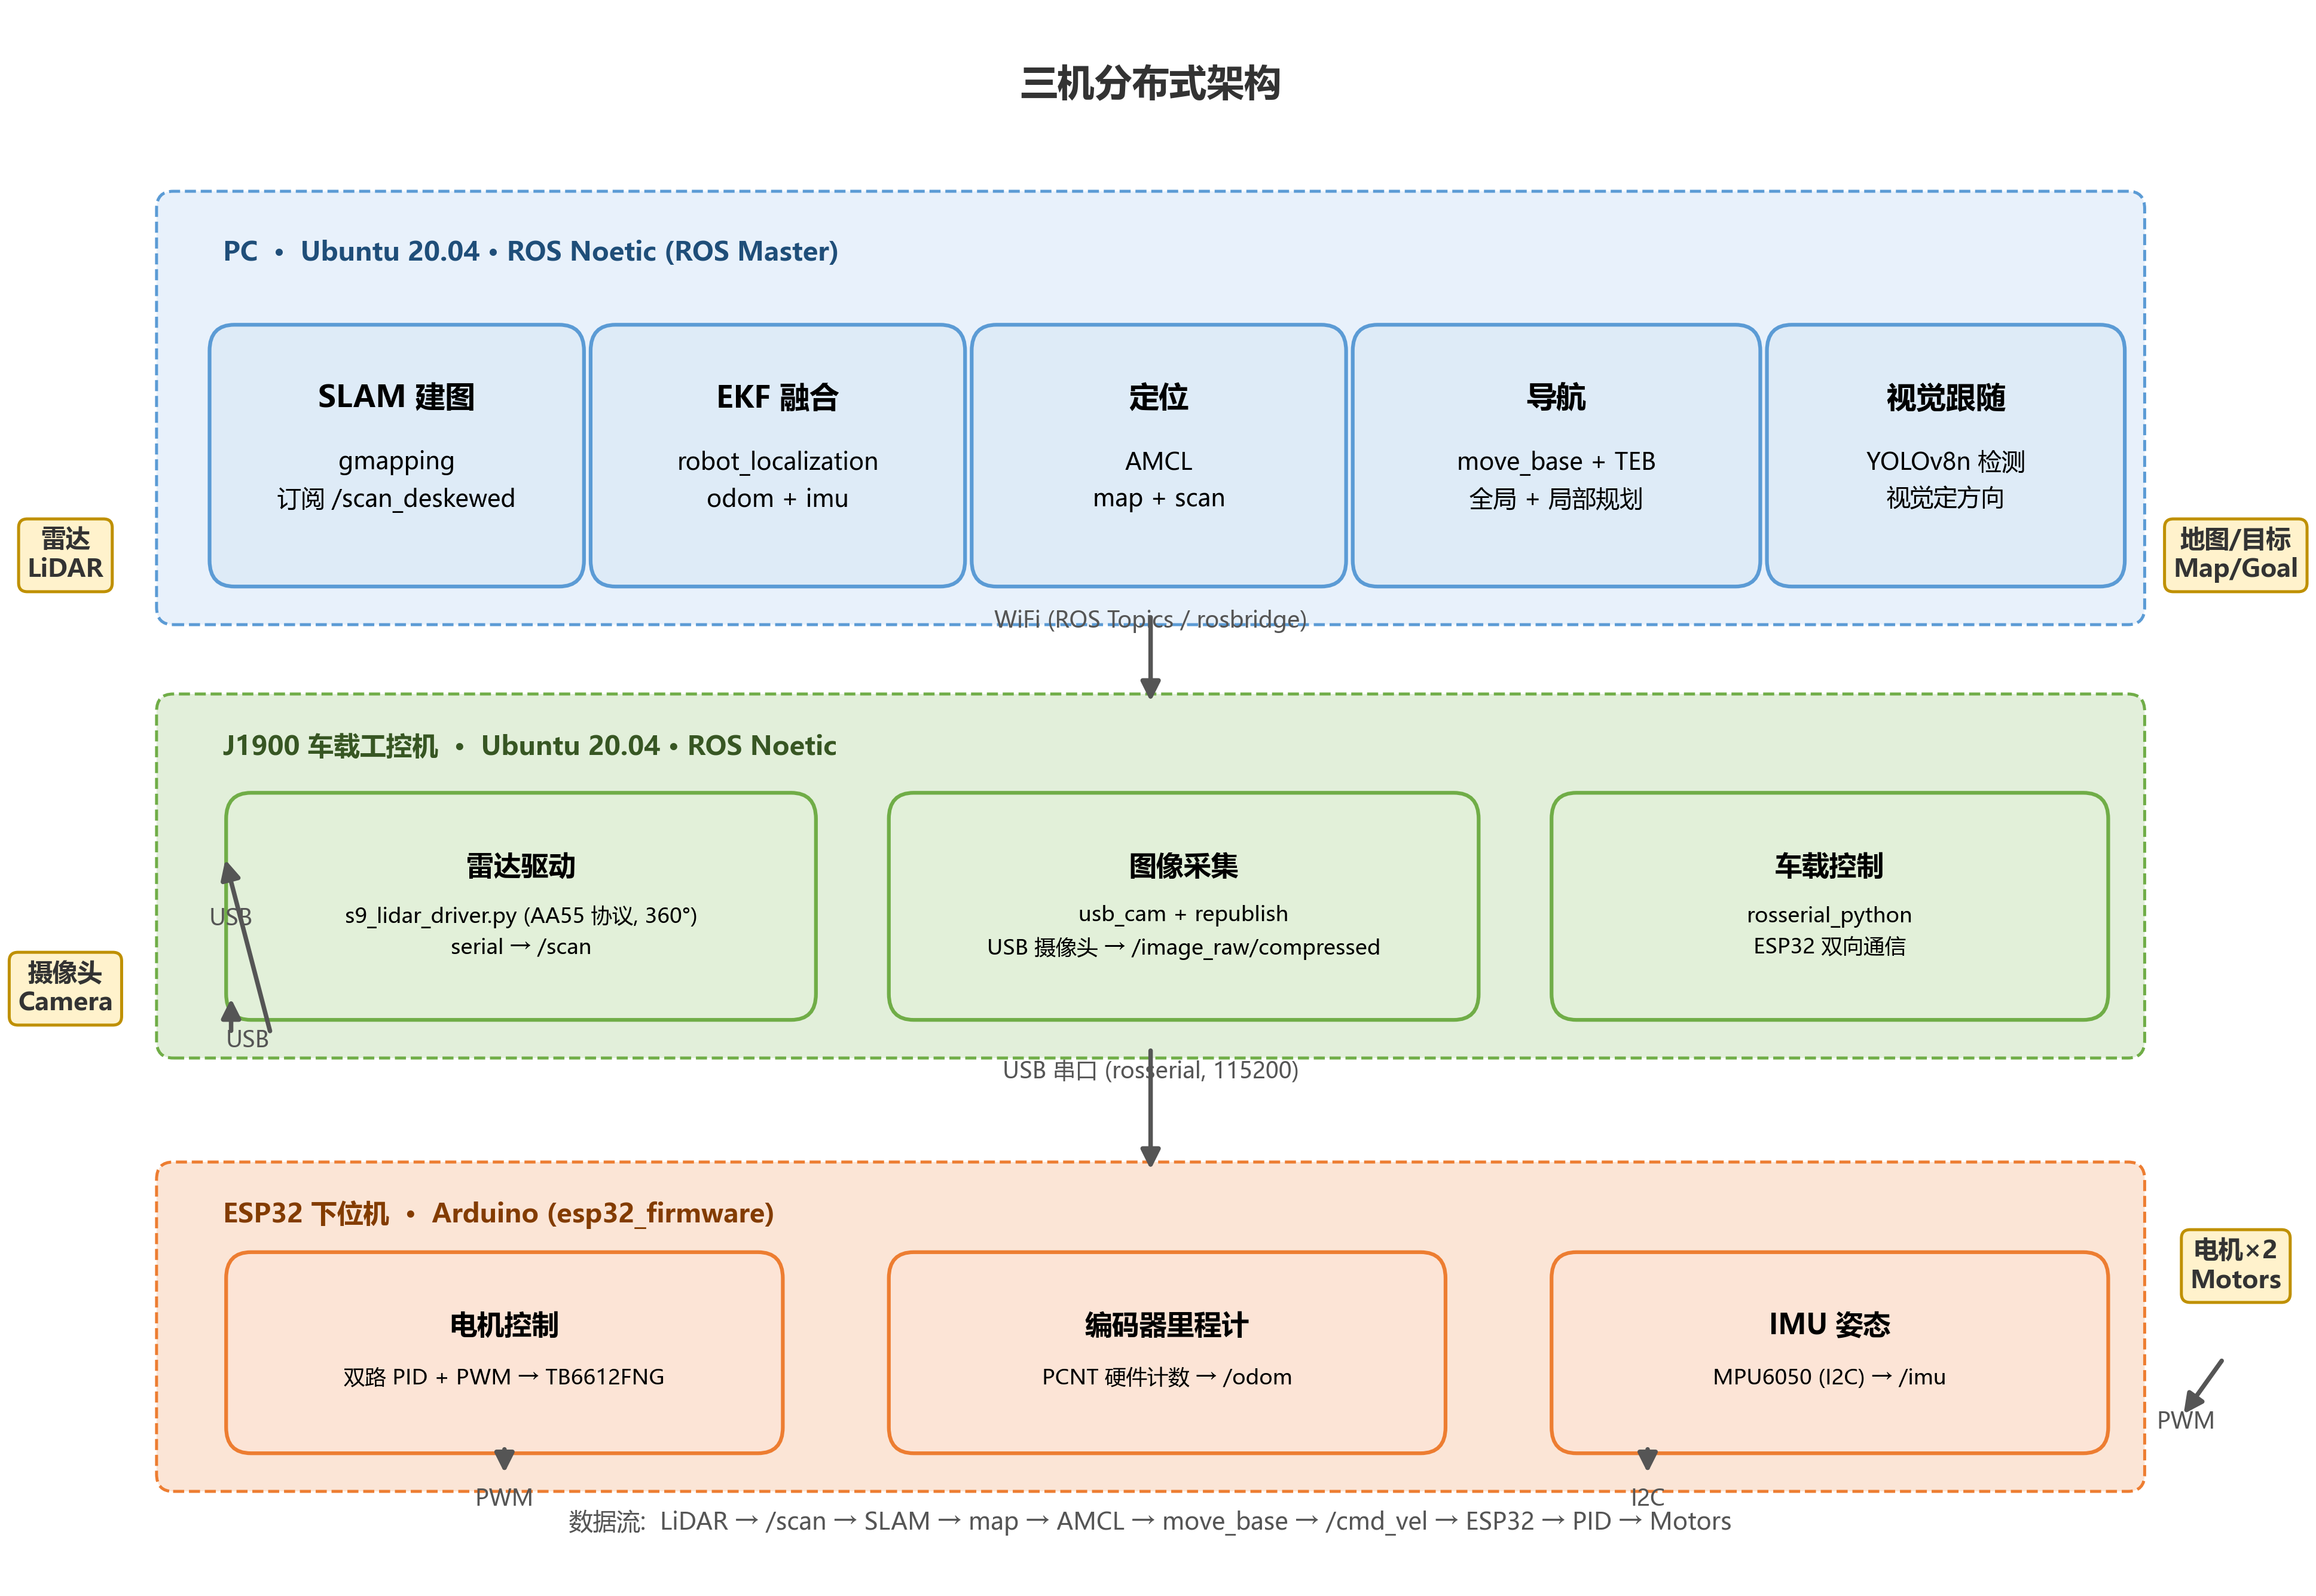
ROS Noetic 两轮差速自主移动机器人:ESP32 底盘(PID/编码器/IMU) + J1900 车载(LiDAR/相机) + PC(SLAM/导航/人体跟随),三机分布式全链路开源实现
- 106
- C++
- MIT
- 5 wk ago

JamBoy
GPS-denied drone navigation layer: optical flow + offline map geo-match + EKF → MAVLink (sim-validated).
- 138
- Python
- MIT
- 3 mo ago
