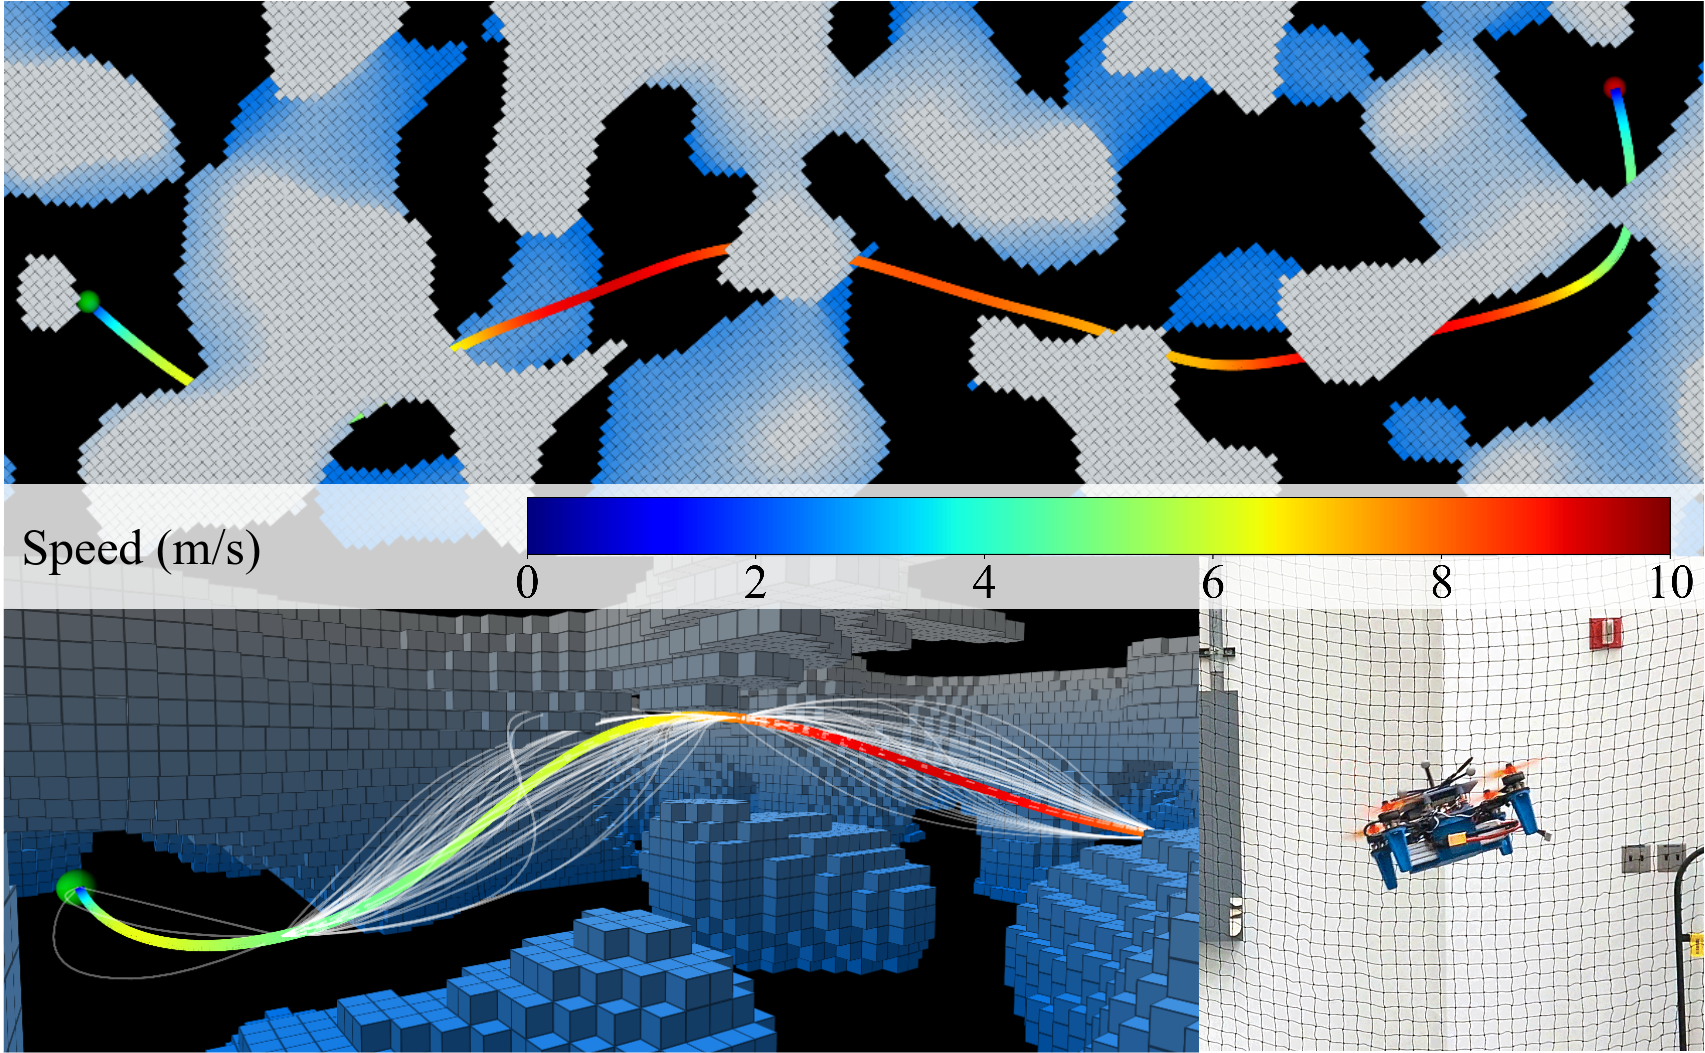
Hardware and DIYRepostitcherA real-time trajectory planning framework leveraging motion primitive search for mobile robotsmotion-planningmotion-primitivespath-planning20C++MIT5 mo agovectr-uclaShare or keepTake it