ros-sensor-fusion-tutorial
An in-depth step-by-step tutorial for implementing sensor fusion with robot_localization! 🛰
- 719
- MIT
- 8 y ago
An in-depth step-by-step tutorial for implementing sensor fusion with robot_localization! 🛰
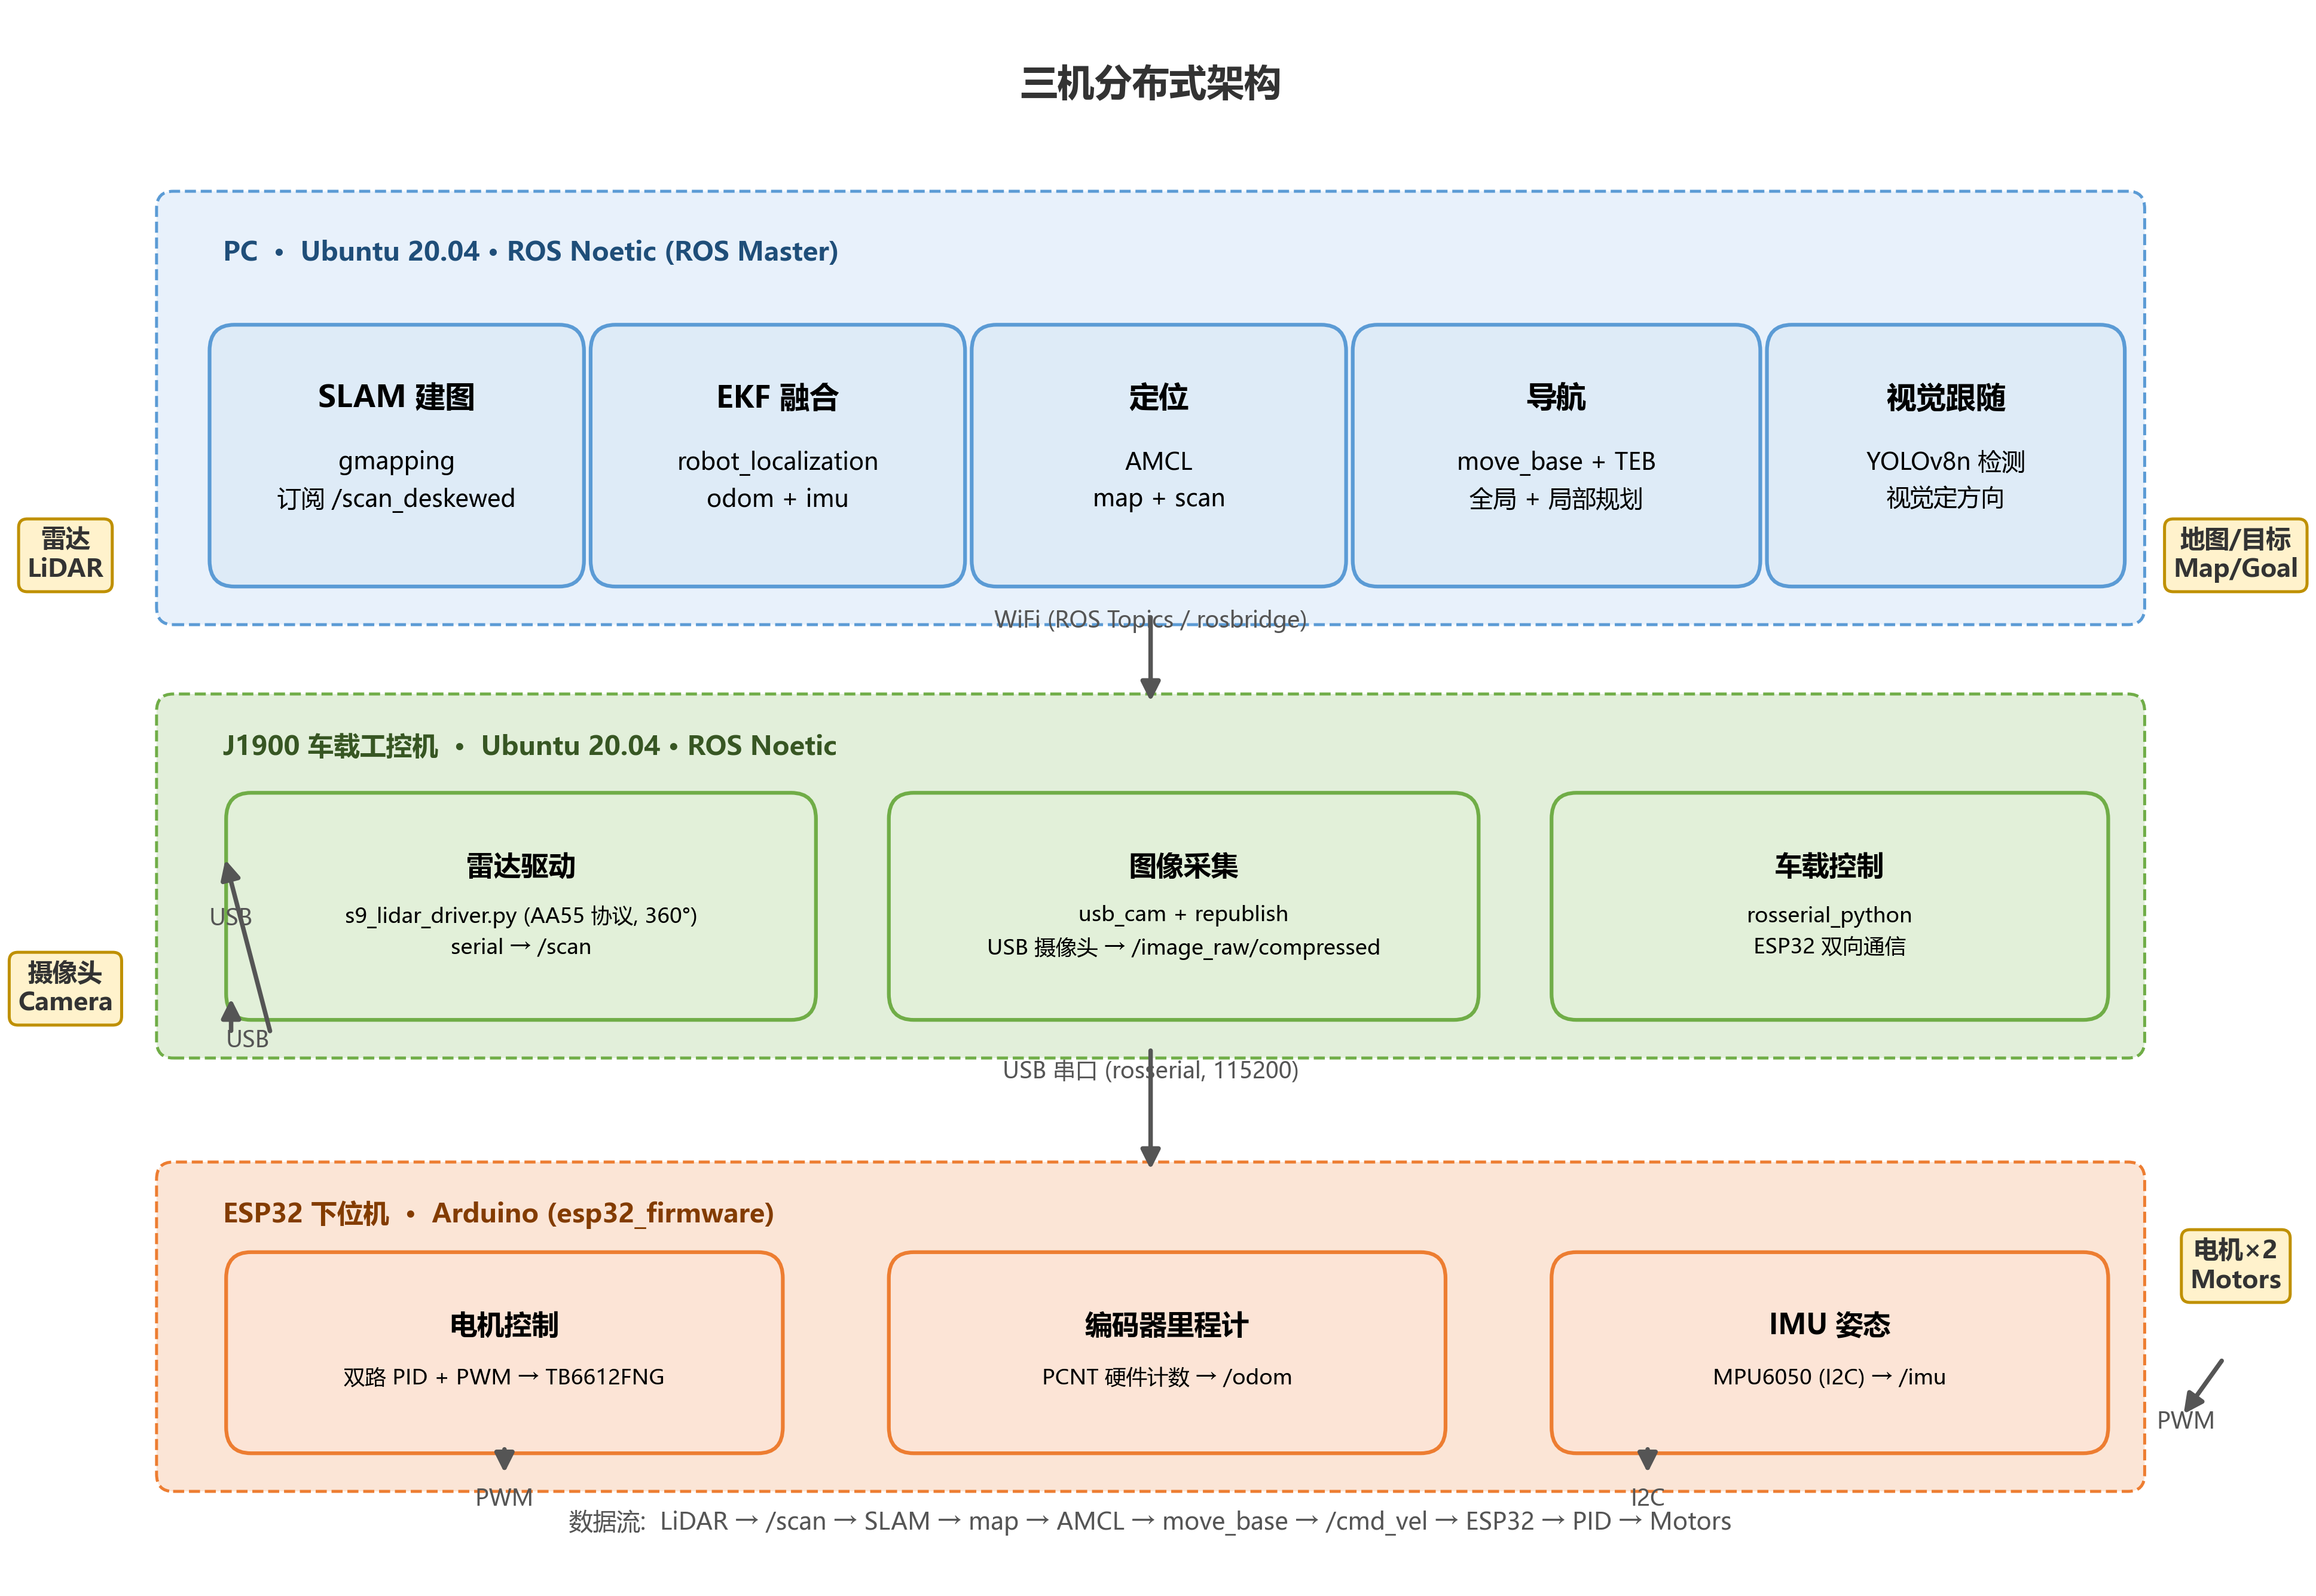
ROS Noetic 两轮差速自主移动机器人:ESP32 底盘(PID/编码器/IMU) + J1900 车载(LiDAR/相机) + PC(SLAM/导航/人体跟随),三机分布式全链路开源实现