gym-pybullet-drones
PyBullet Gymnasium environments for single and multi-agent reinforcement learning of quadcopter control
- 2.2k
- Python
- MIT
- 8 d ago
PyBullet Gymnasium environments for single and multi-agent reinforcement learning of quadcopter control
PyBullet CartPole and Quadrotor environments—with CasADi symbolic a priori dynamics—for learning-based control and RL
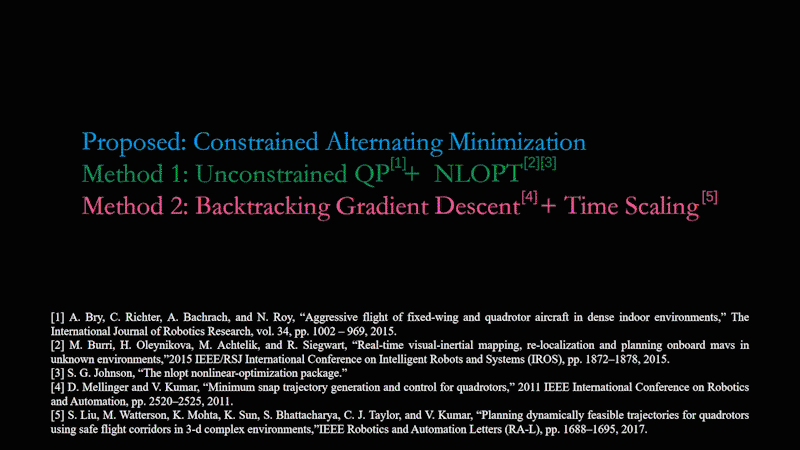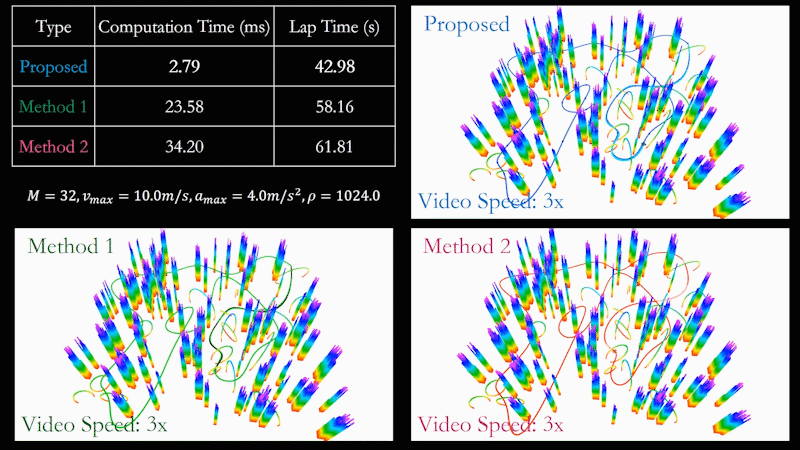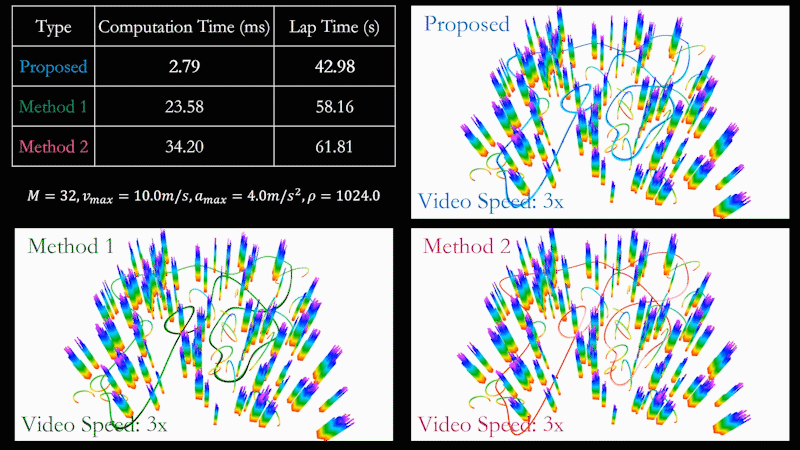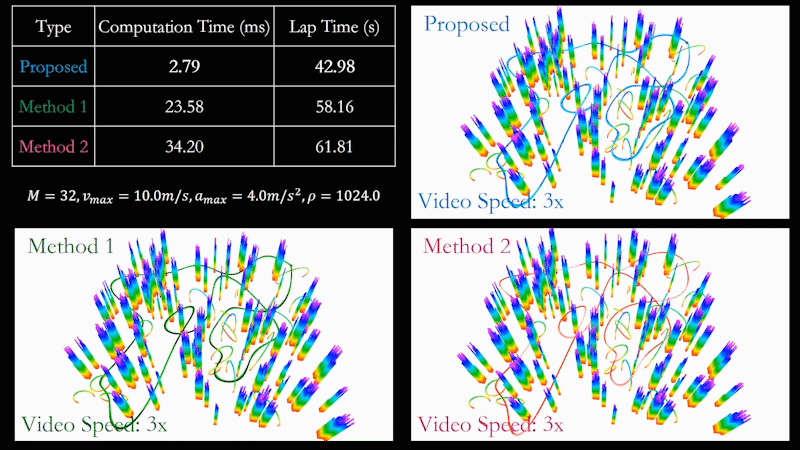
Alternating Minimization Based Trajectory Generation for Quadrotor Aggressive Flight
Collection of Reinforcement Learning / Meta Reinforcement Learning Environments.
Autonomous UAV navigation in GNSS-denied indoor spaces with no prior map: stereo VIO (MSCKF) and lidar-inertial odometry with map-based relocalization (SLAM), 3D occupancy mapping, D* Lite path planning and GPU MPPI obstacle avoidance. PX4 + ROS 2 + Gazebo SITL, DARPA SubT Urban.
A robust UAV local planner based on the ICRA2020 paper: Robust Real-time UAV Replanning Using Guided Gradient-based Optimization and Topological Paths
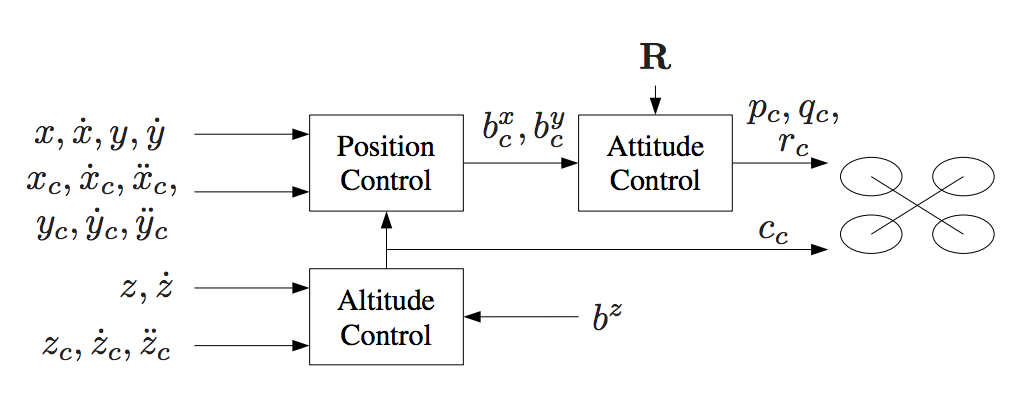
Udacity Flying Car Nanodegree - Term 1 - Project 3 - 3D Quadrotor Controller
Udacity Flying Car Nanodegree - Term 1 - Project 4 - 3D Quadrotor Estimation