ruv-drone
Industrial cooperative-UAV fleet coordination in Rust — formation keeping, Raft consensus, cooperative task allocation, RRT-APF collision avoidance & MAPPO navigation for civilian SAR / inspection / agriculture
- 31
- Rust
- Apache-2.0
- 8 d ago
Industrial cooperative-UAV fleet coordination in Rust — formation keeping, Raft consensus, cooperative task allocation, RRT-APF collision avoidance & MAPPO navigation for civilian SAR / inspection / agriculture
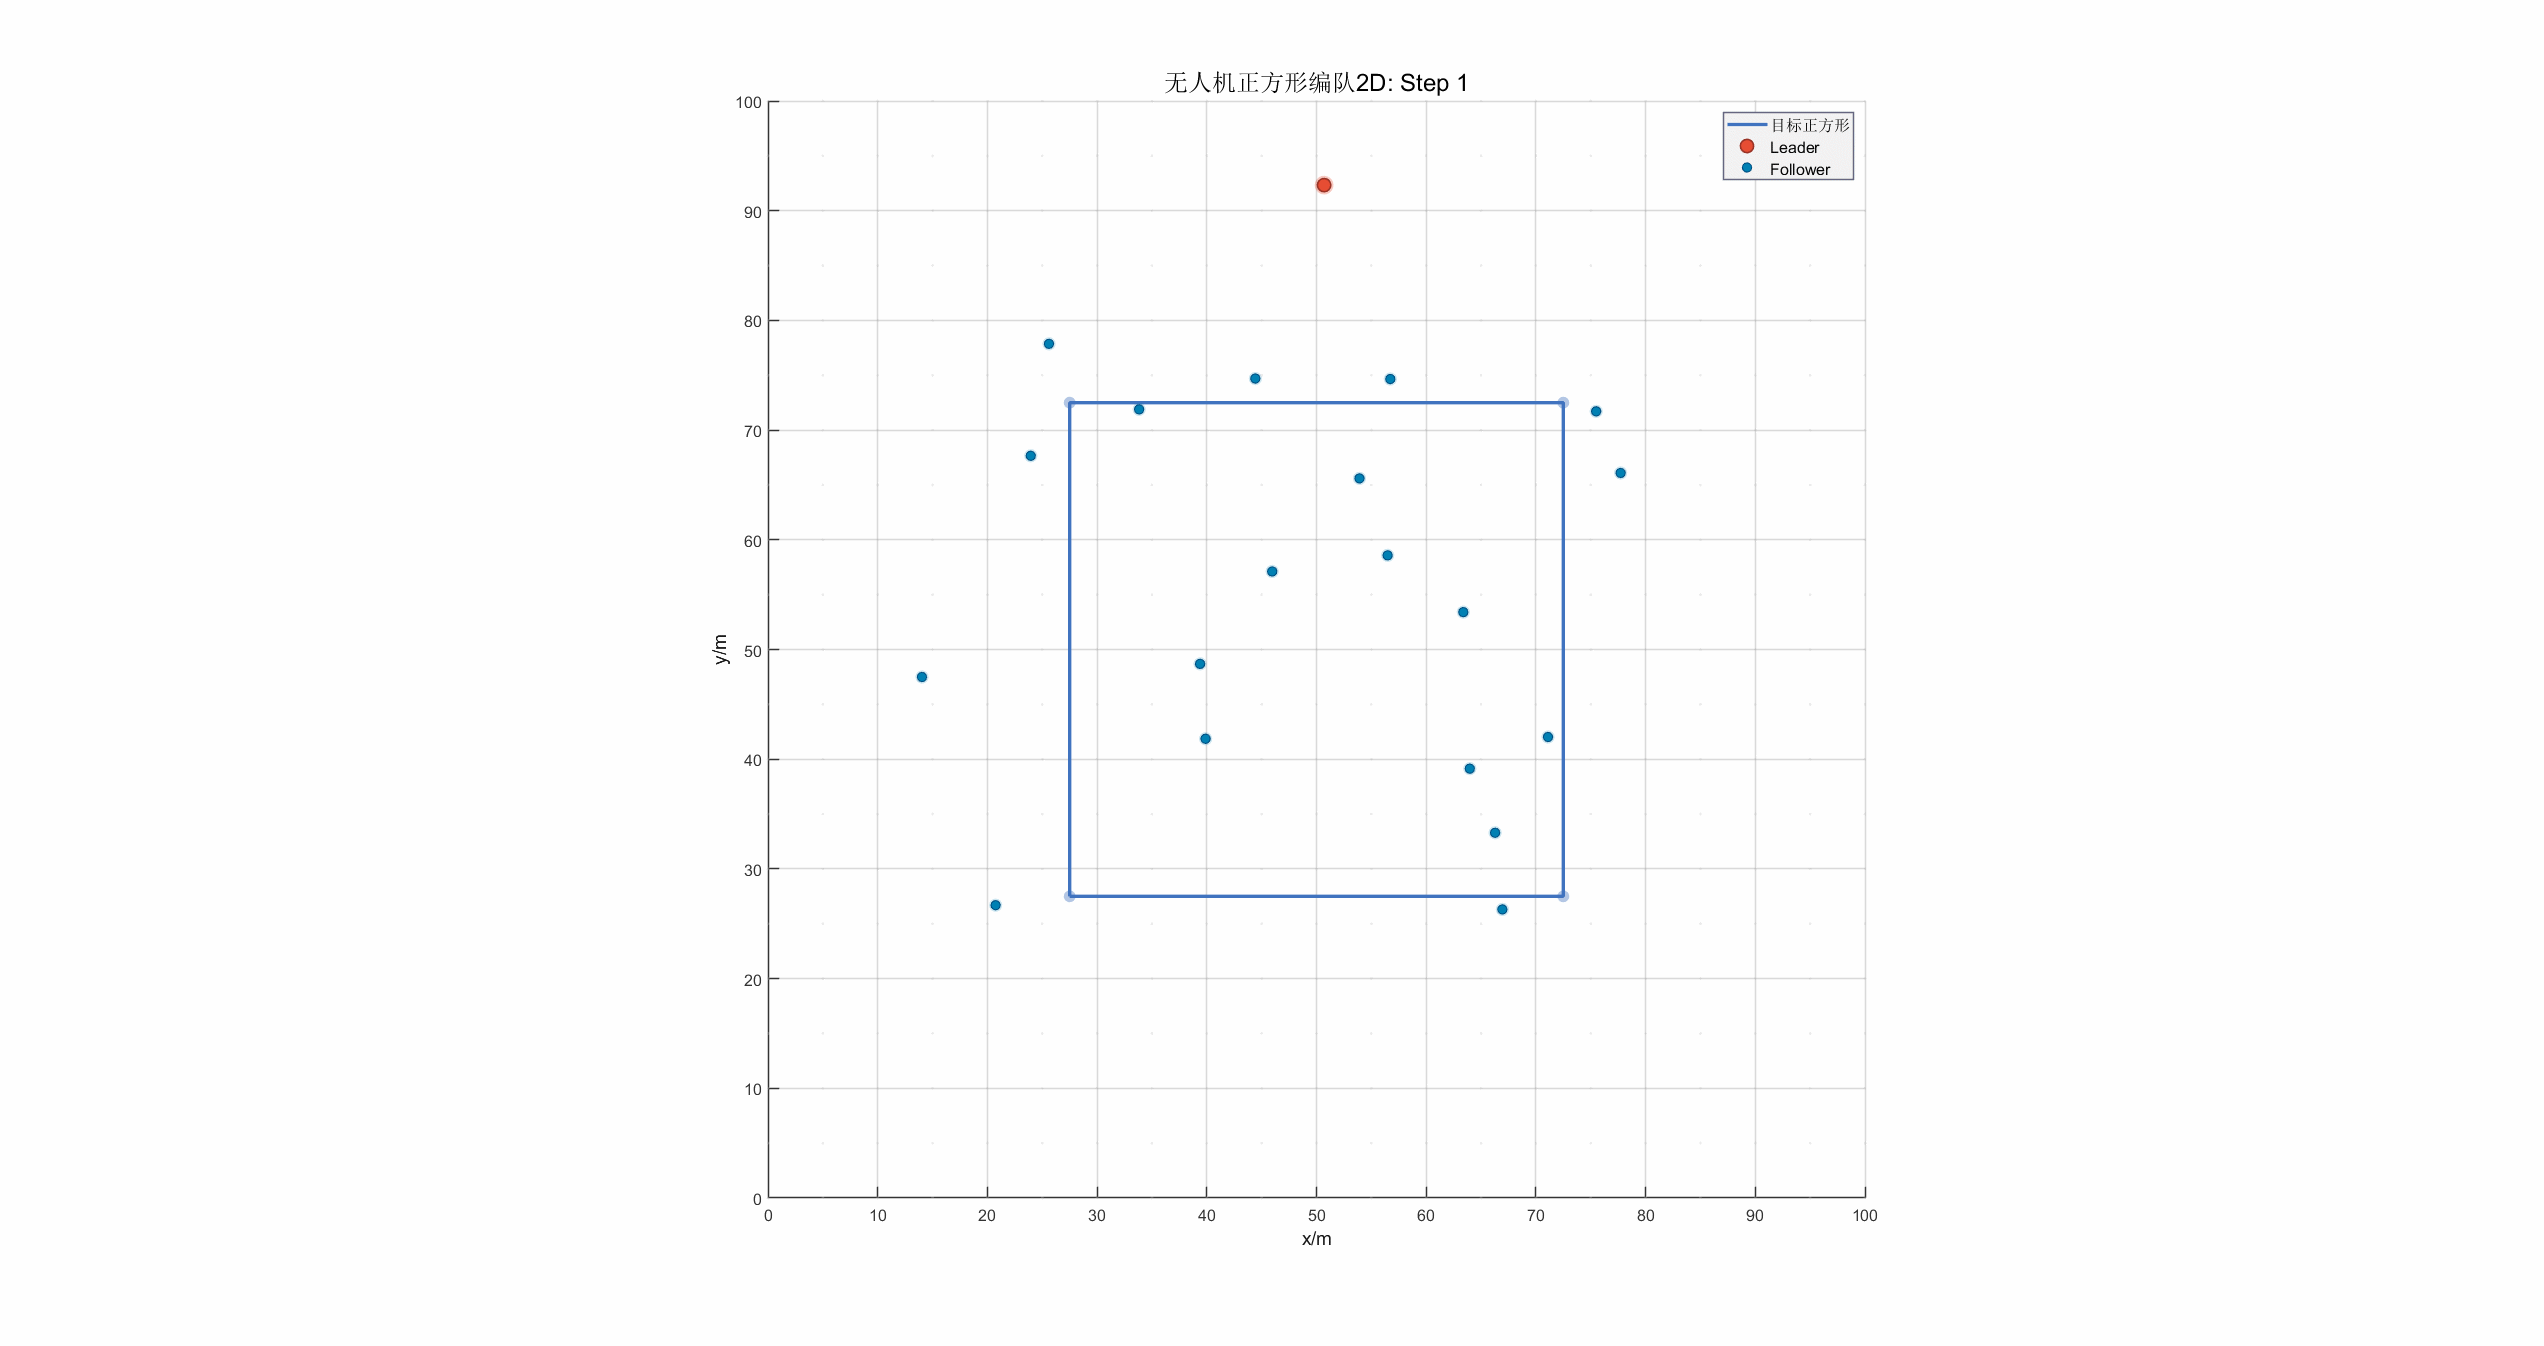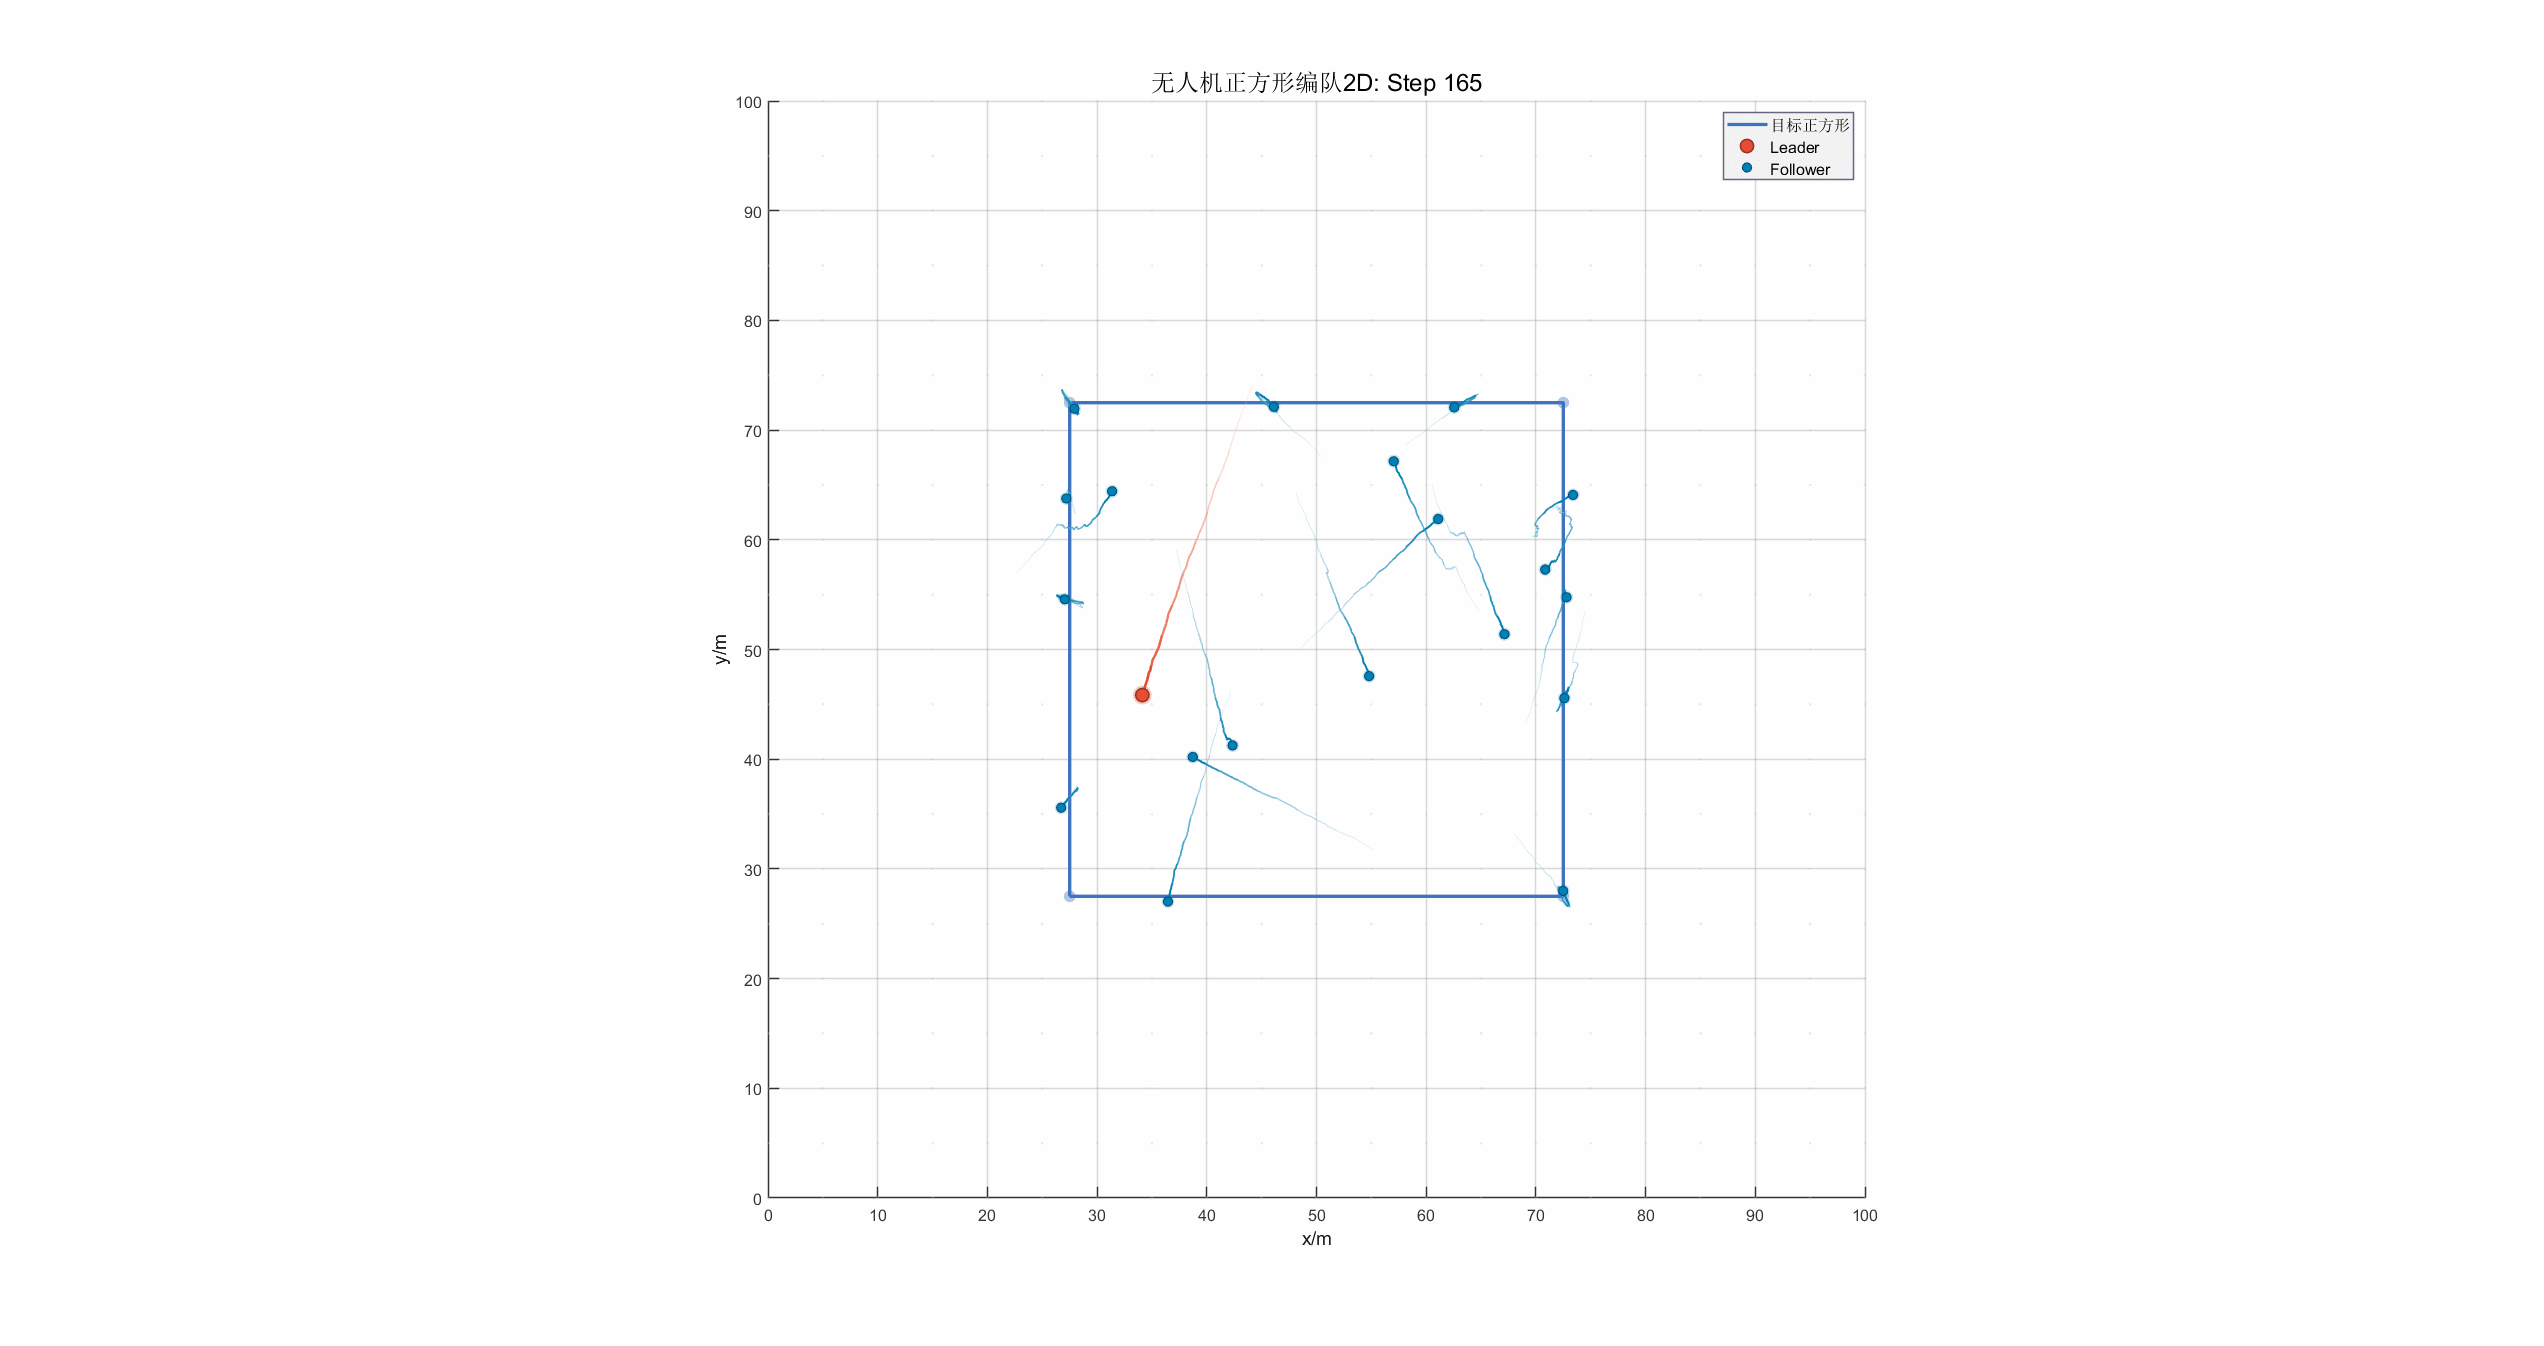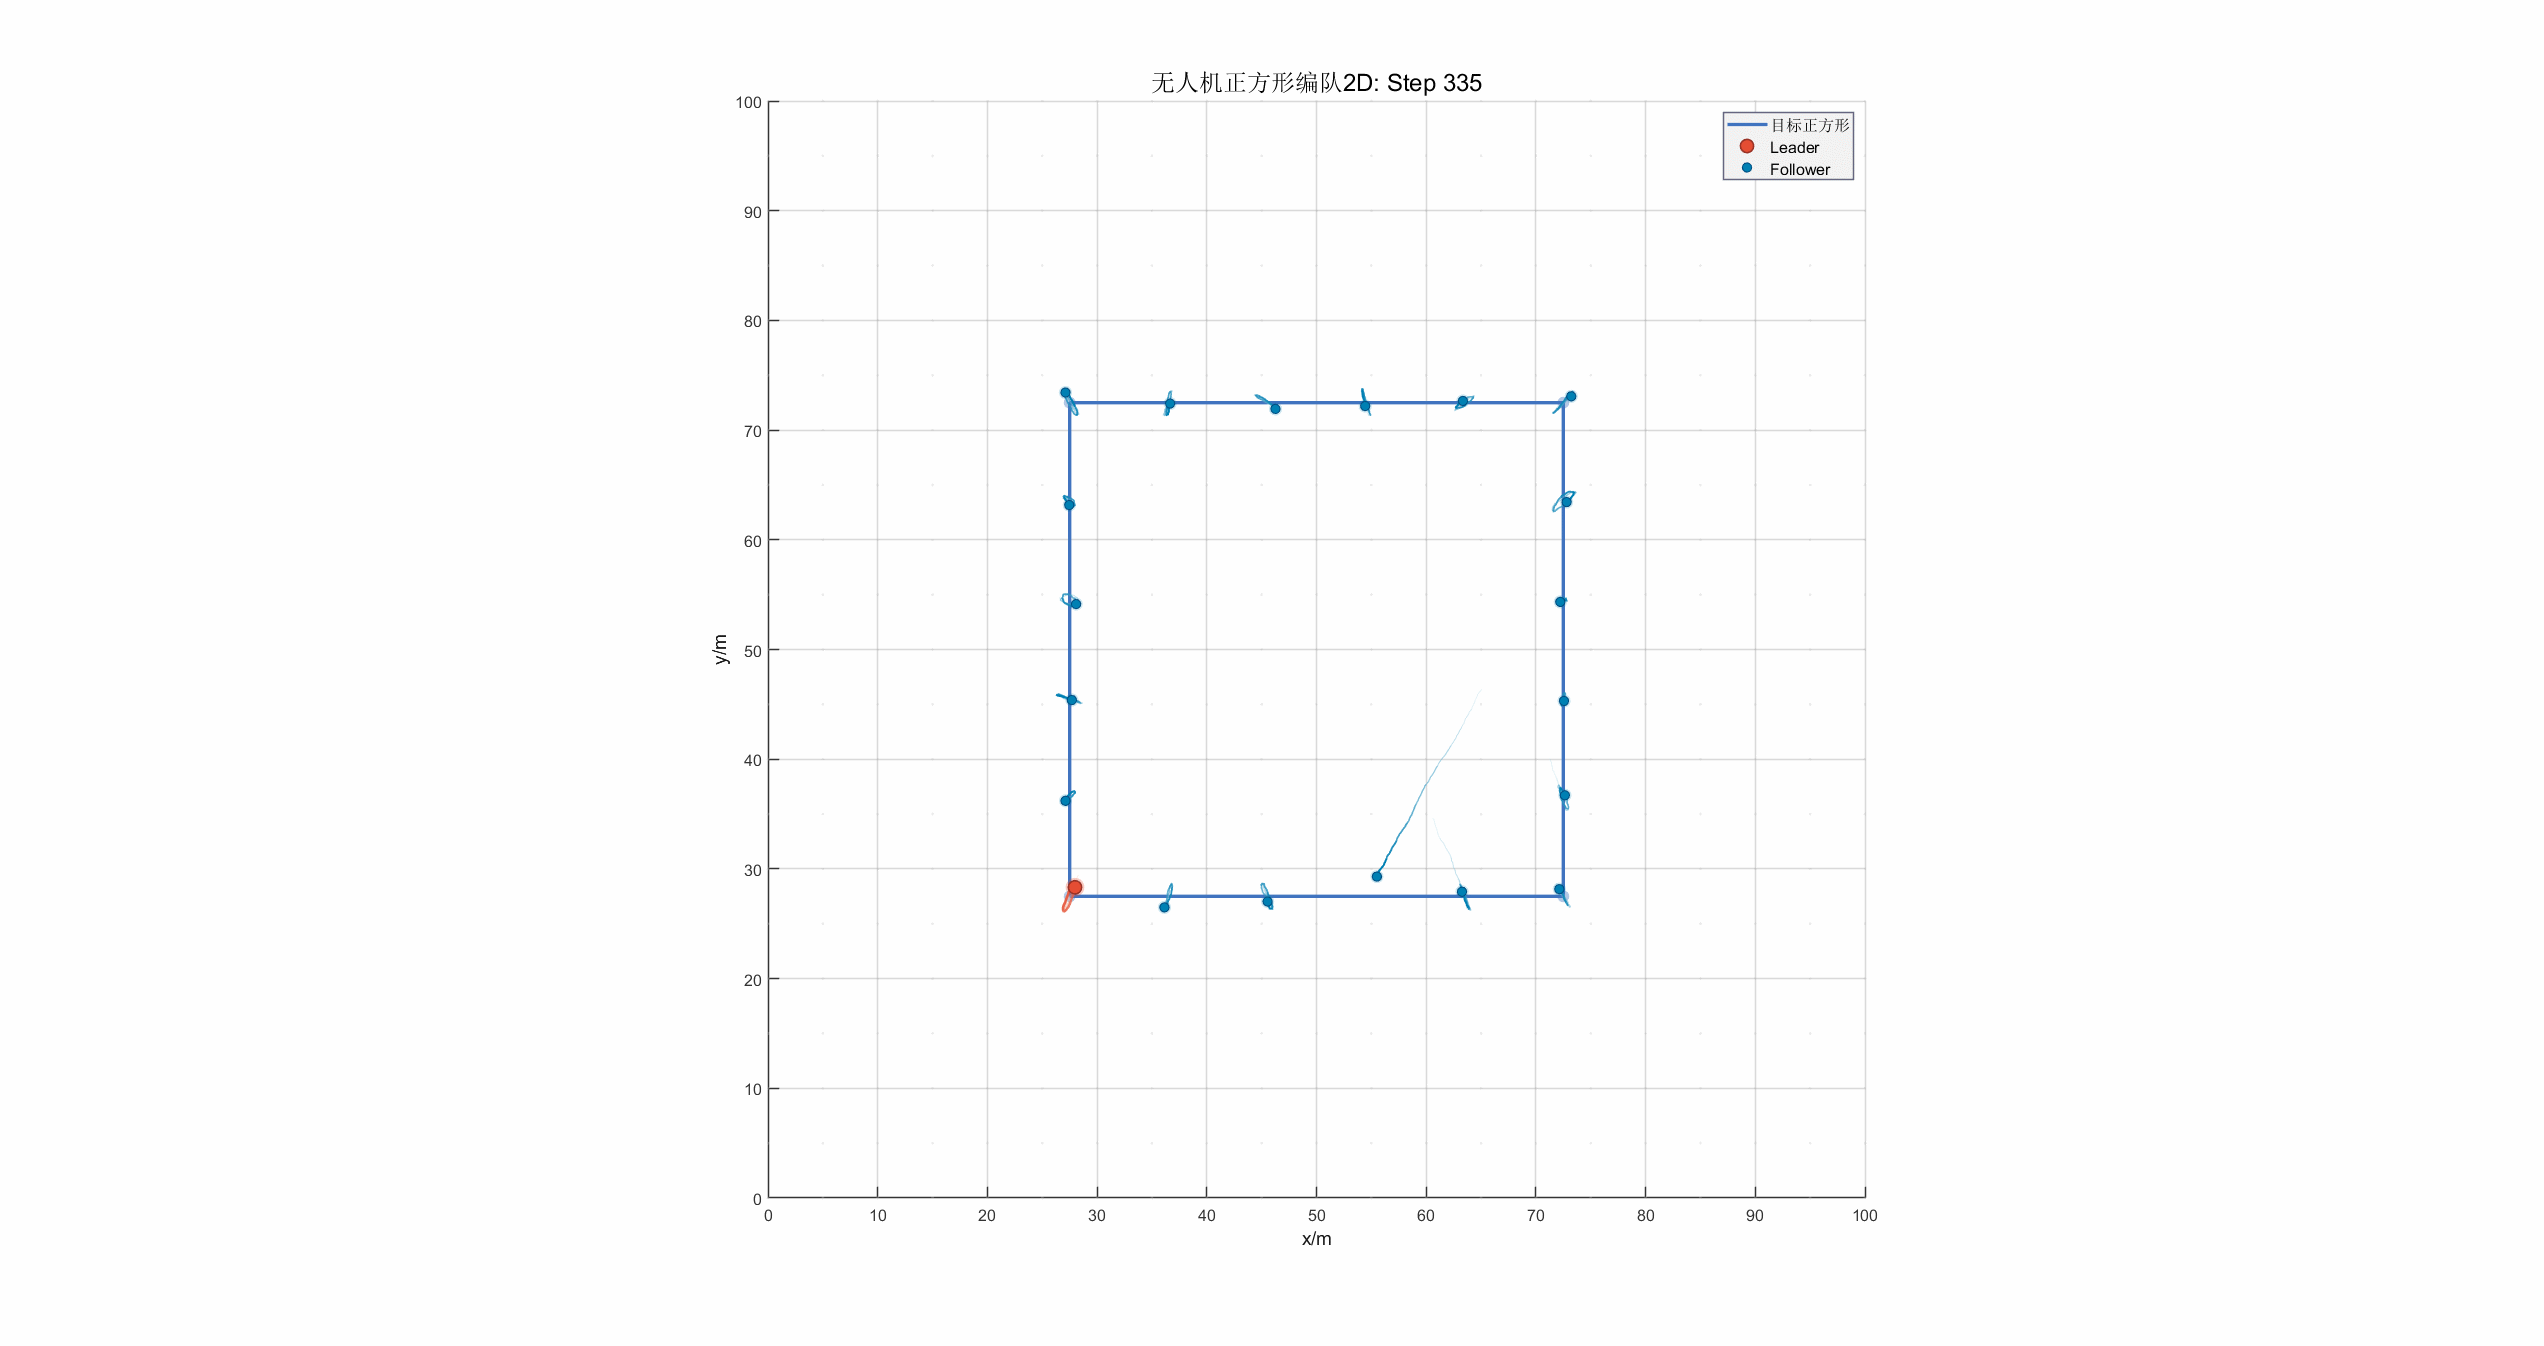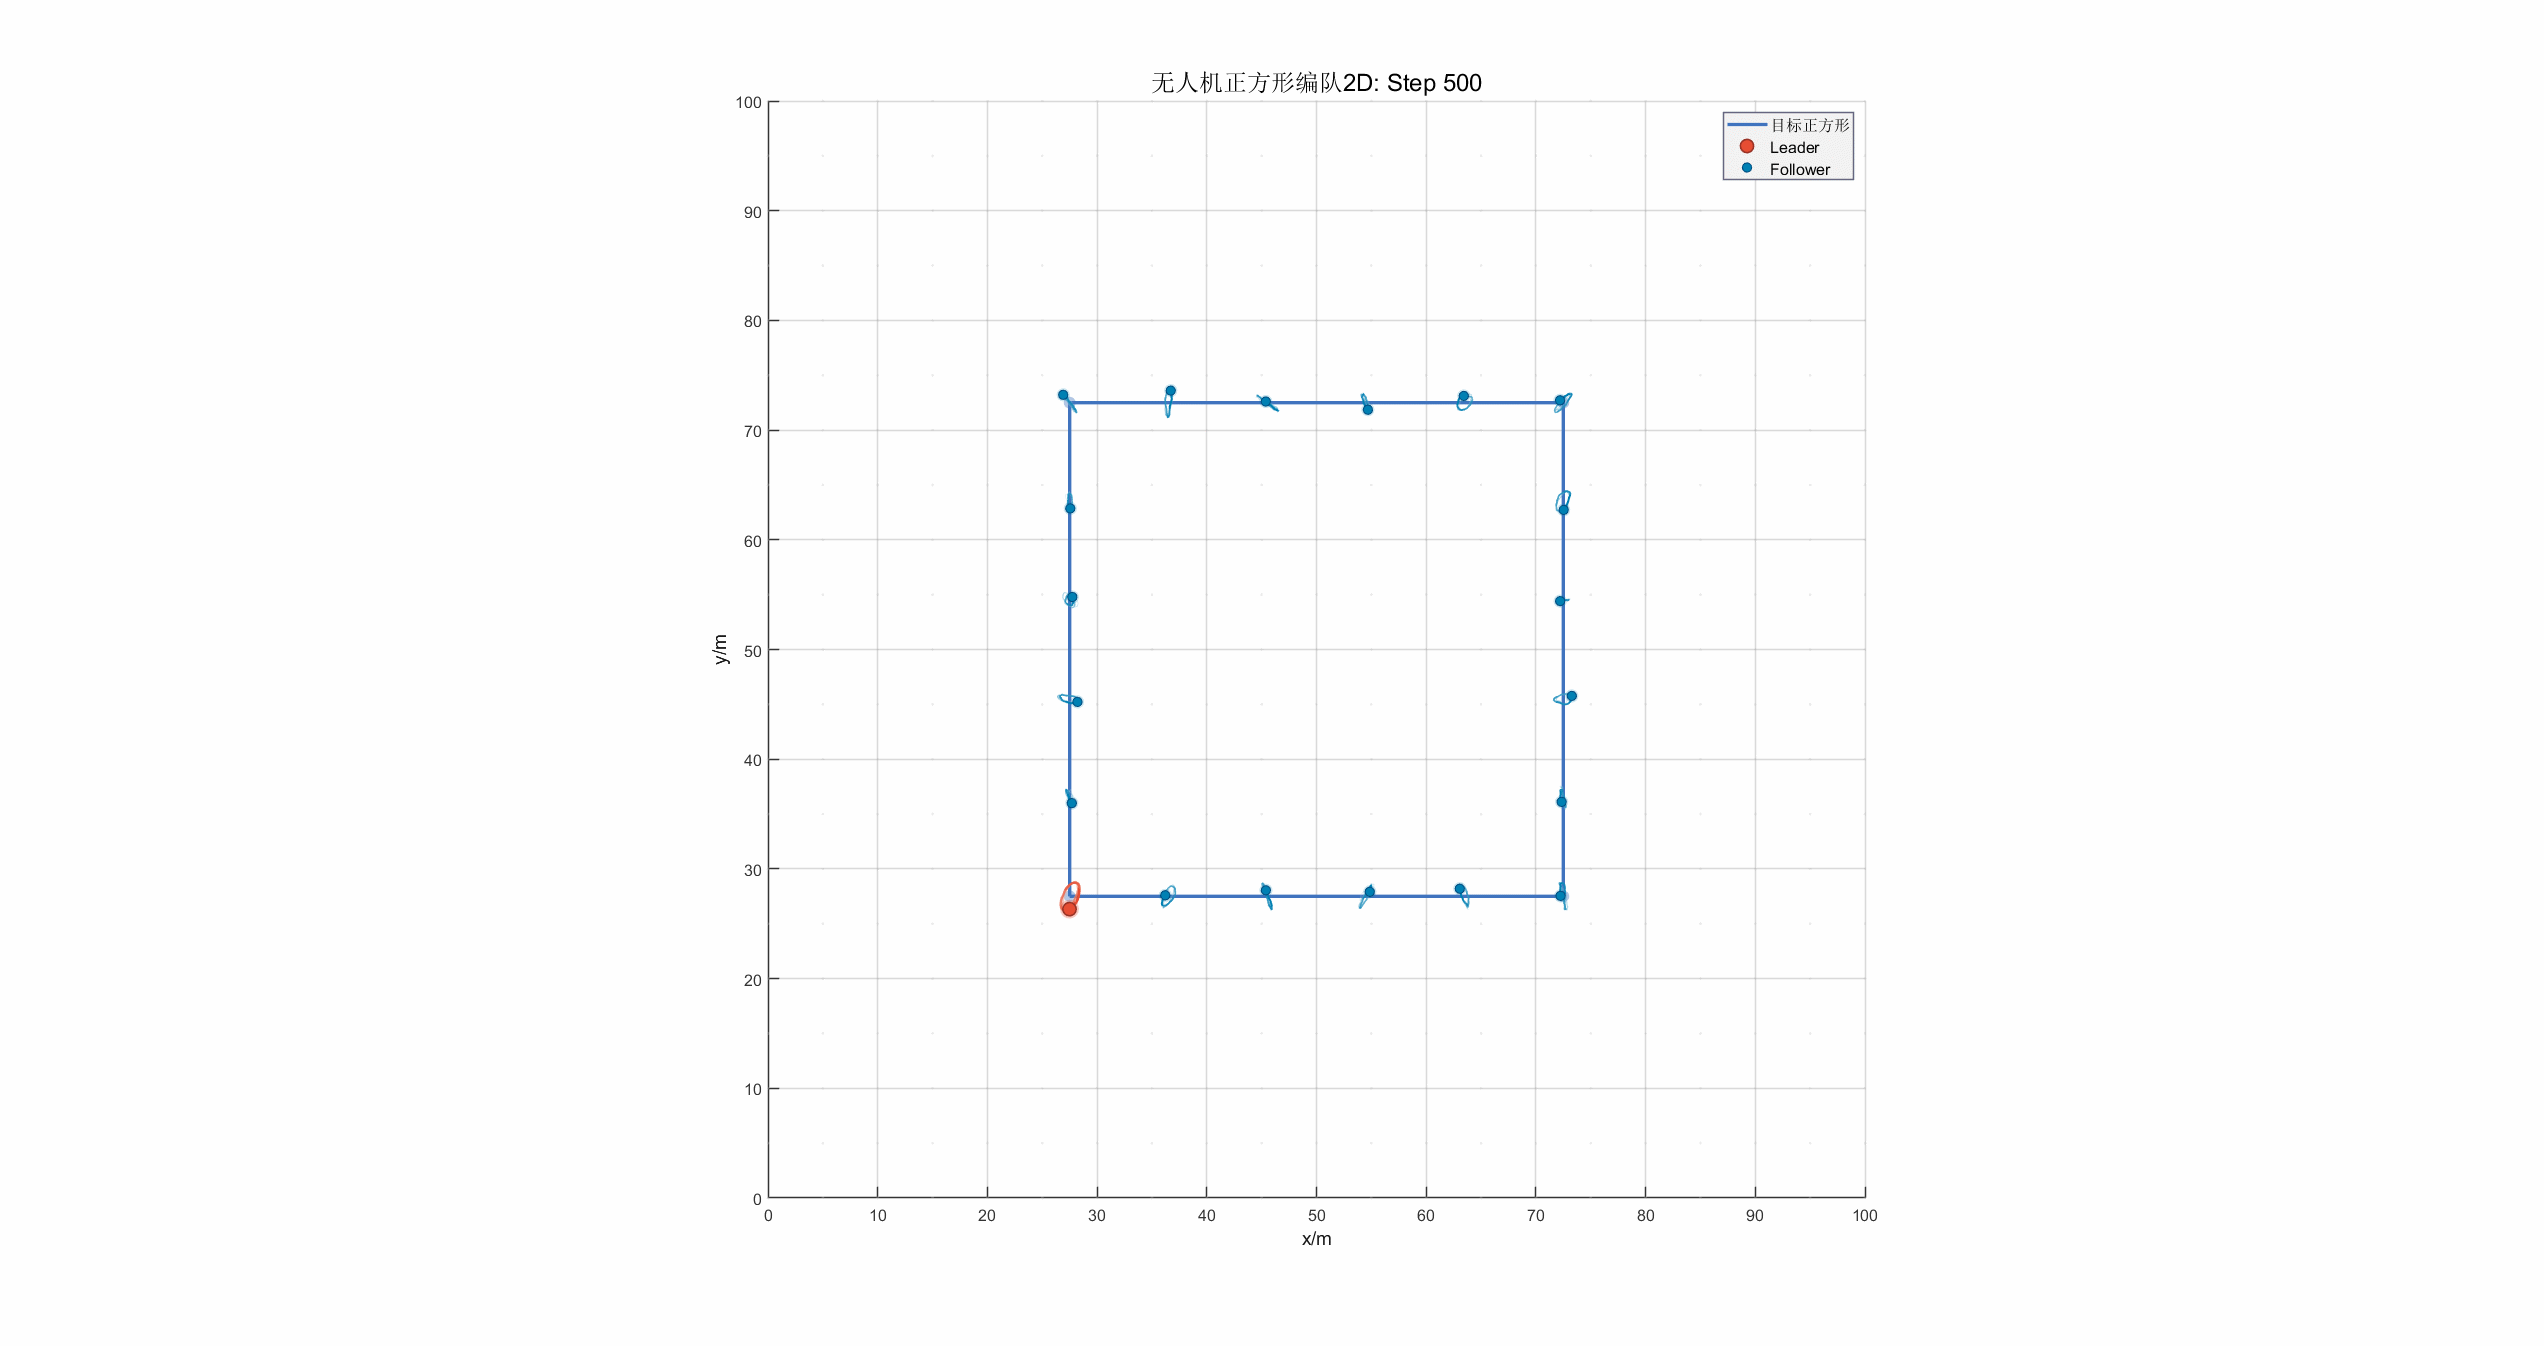
A MATLAB implementation of UAV square formation control using artificial potential fields, featuring autonomous organization, collision avoidance, and high-quality 2D/3D visualizations.
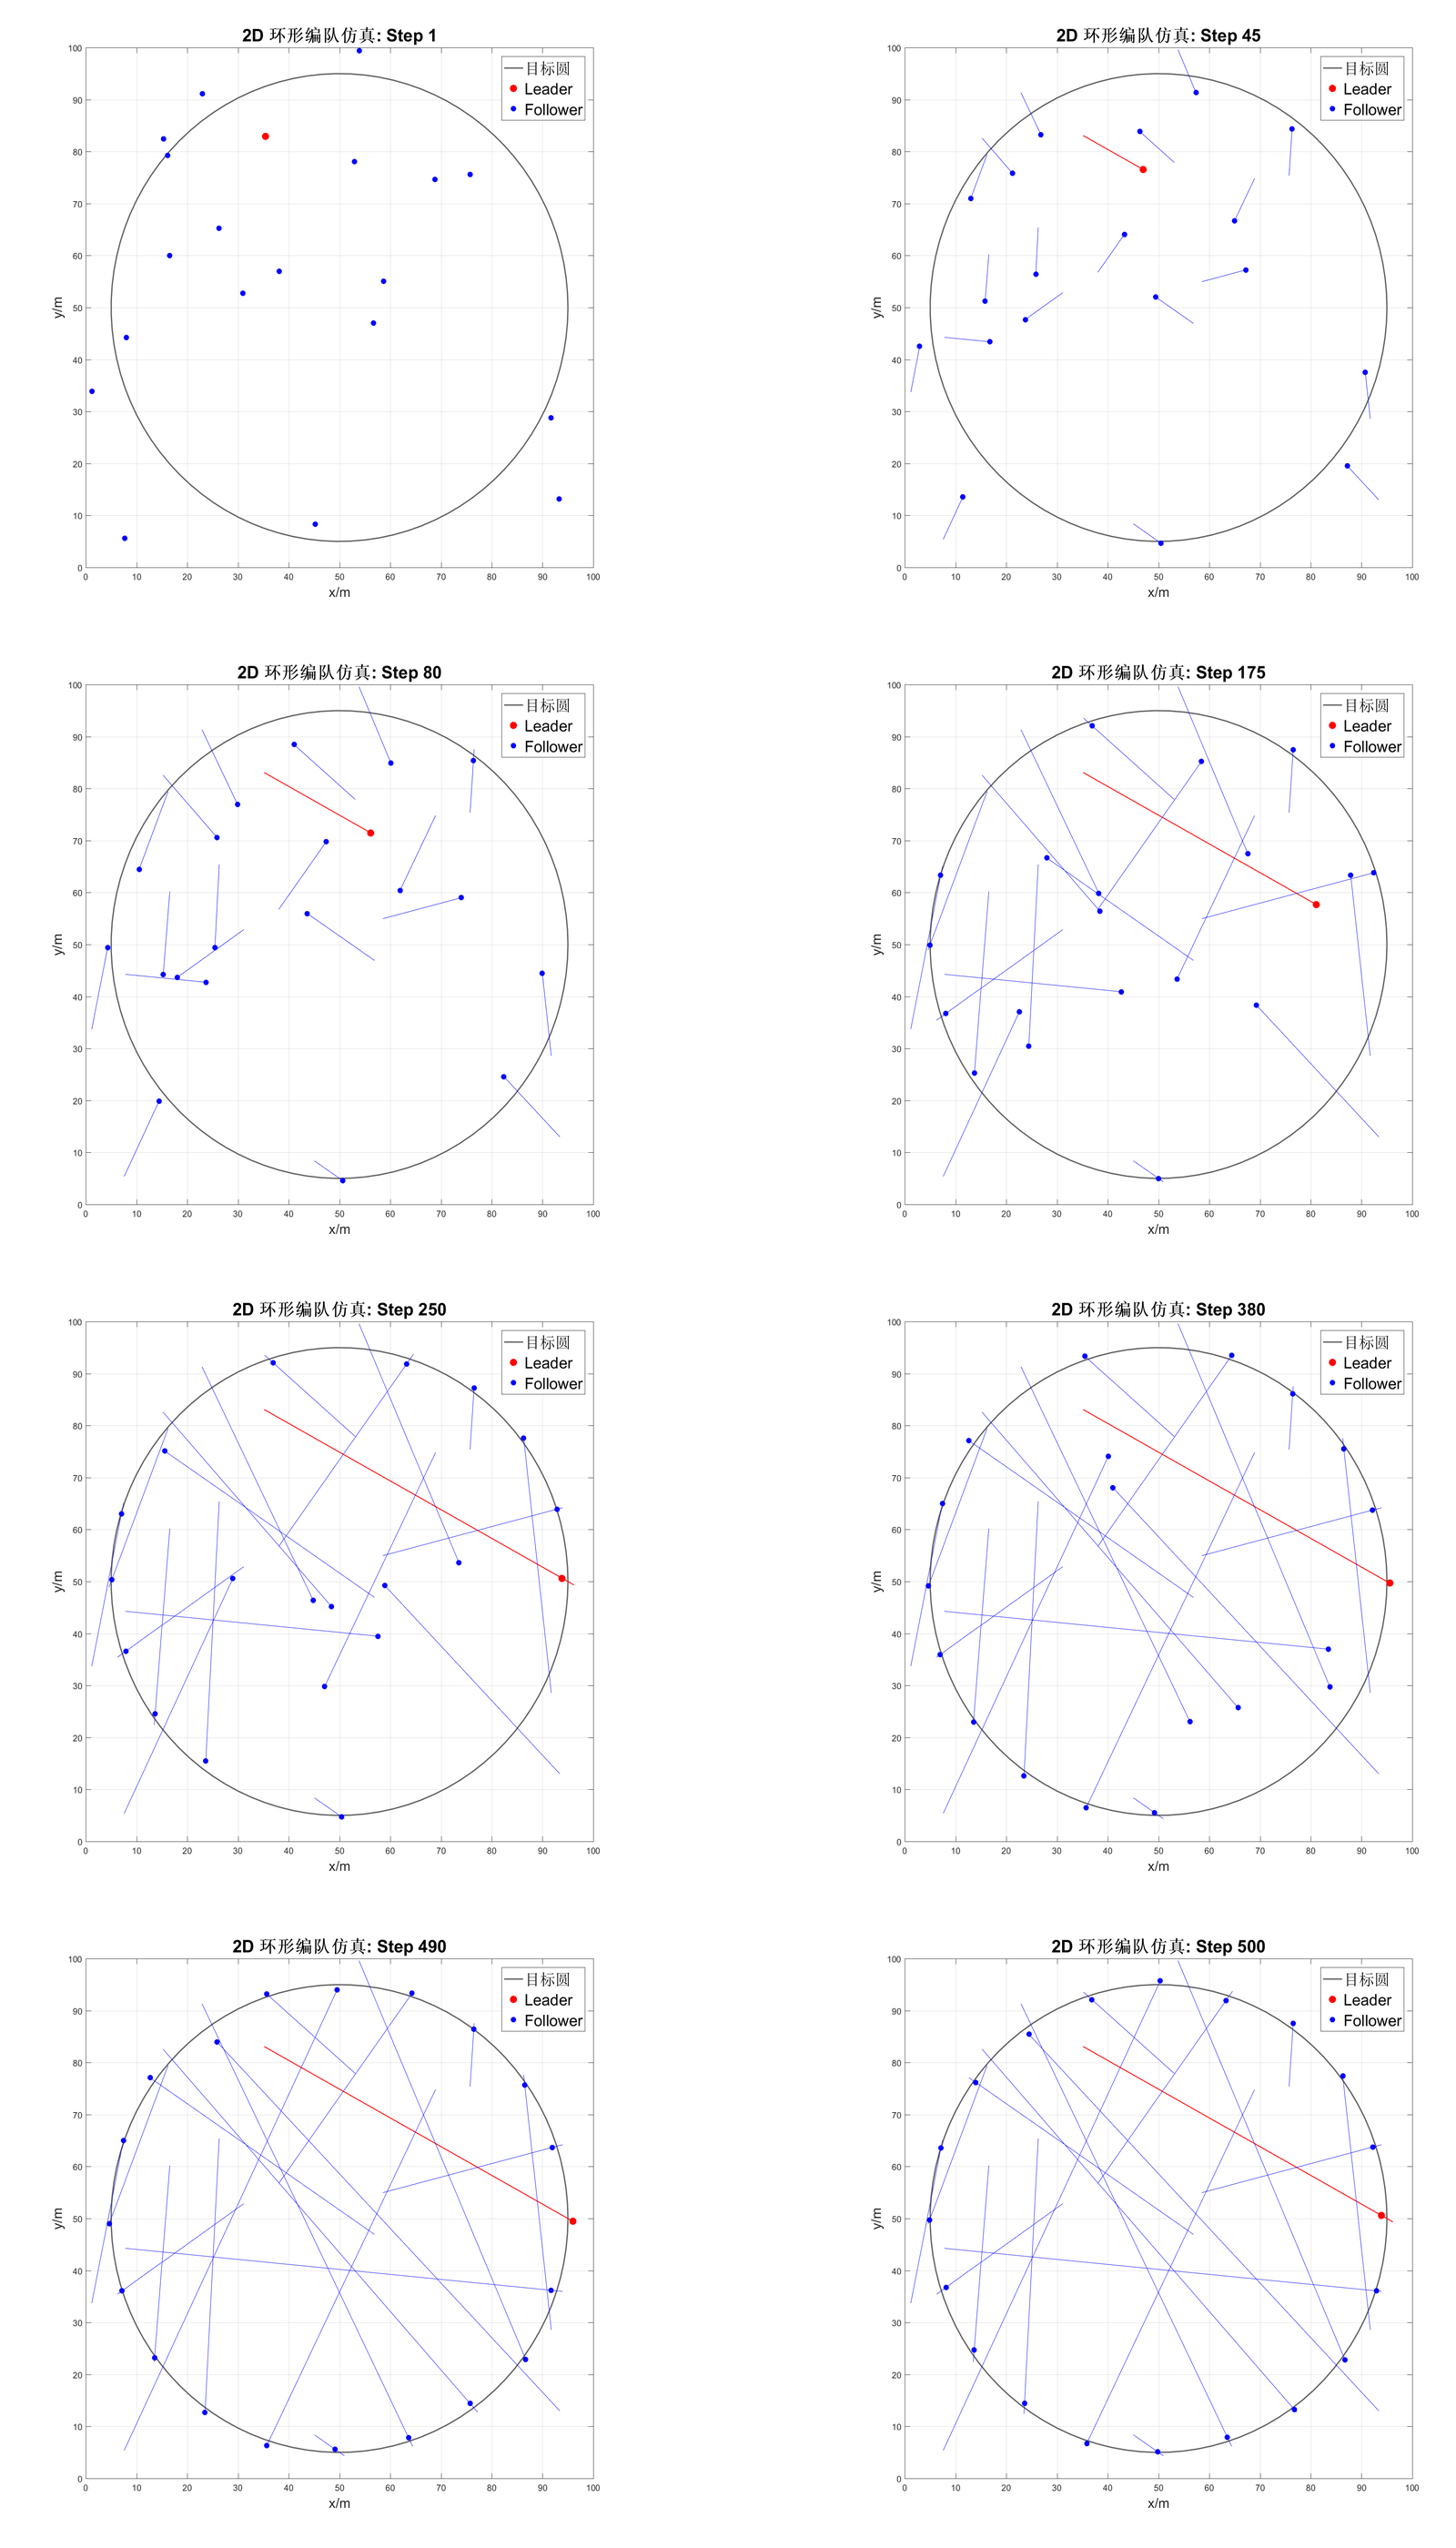
A robust MATLAB implementation of distributed UAV formation control based on ring topology, featuring both 2D planar and 3D spatial formation algorithms with visualization tools.
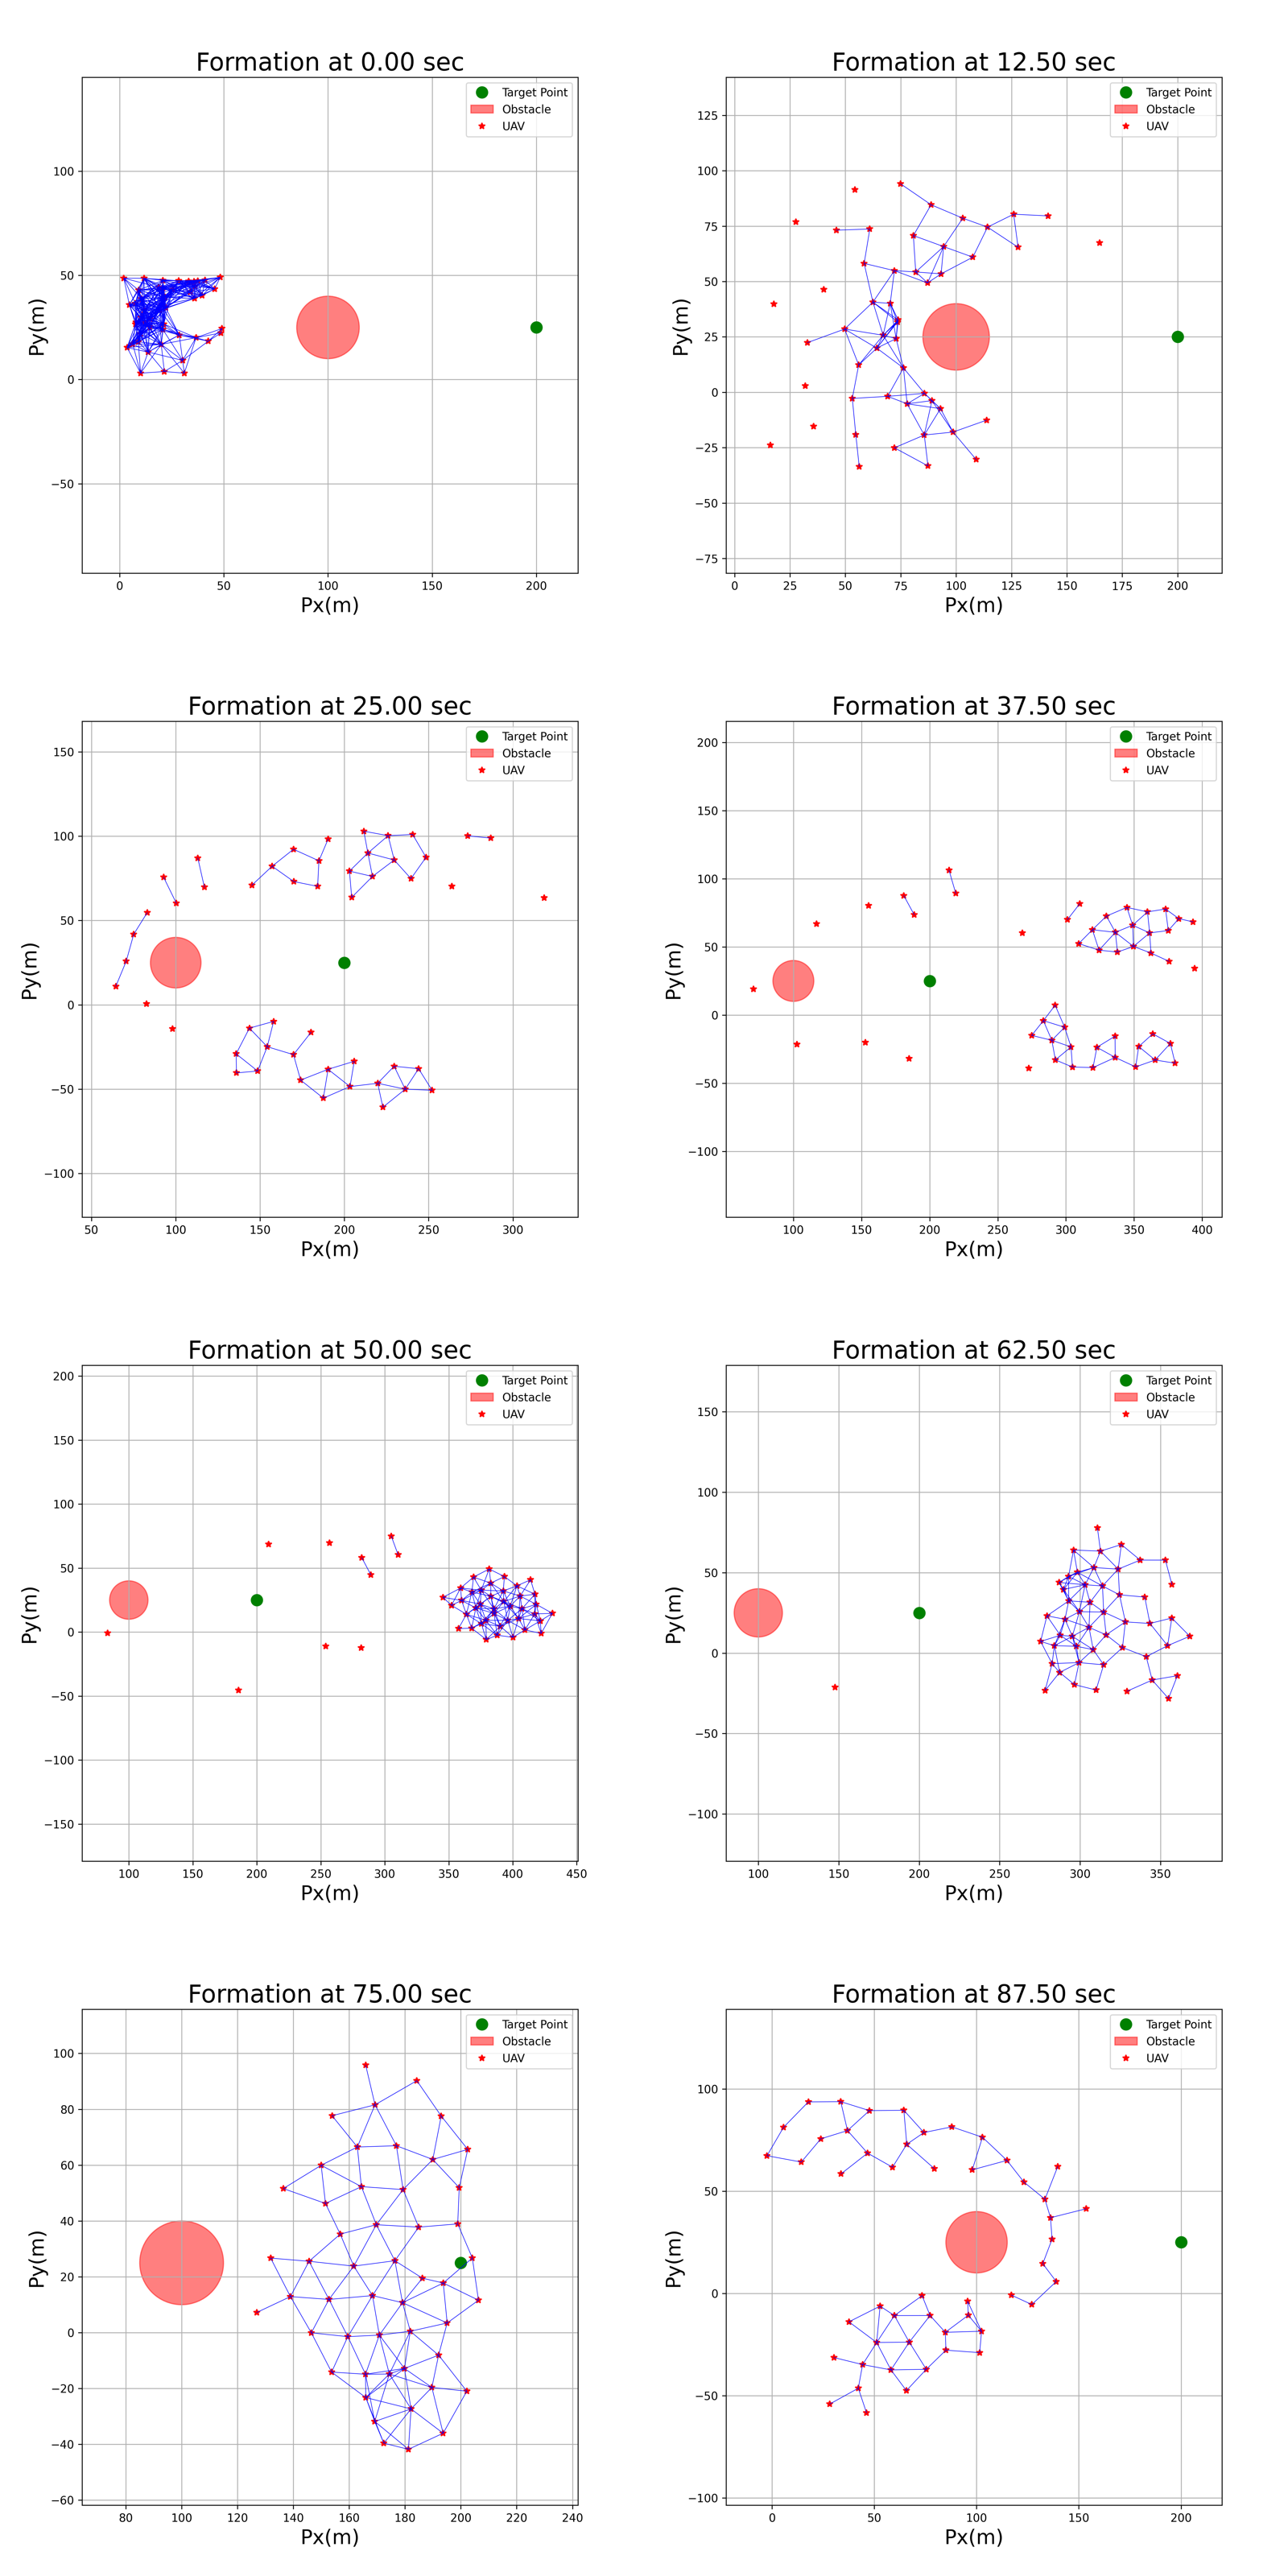
An implementation of multi-UAV formation control with obstacle avoidance capability. Based on the paper [Flocking for Multi-Agent Dynamic Systems: Algorithms and Theory], this project provides formation control, target tracking and visualization tools for UAV swarm simulation.