humanoid-rl-deploy-python
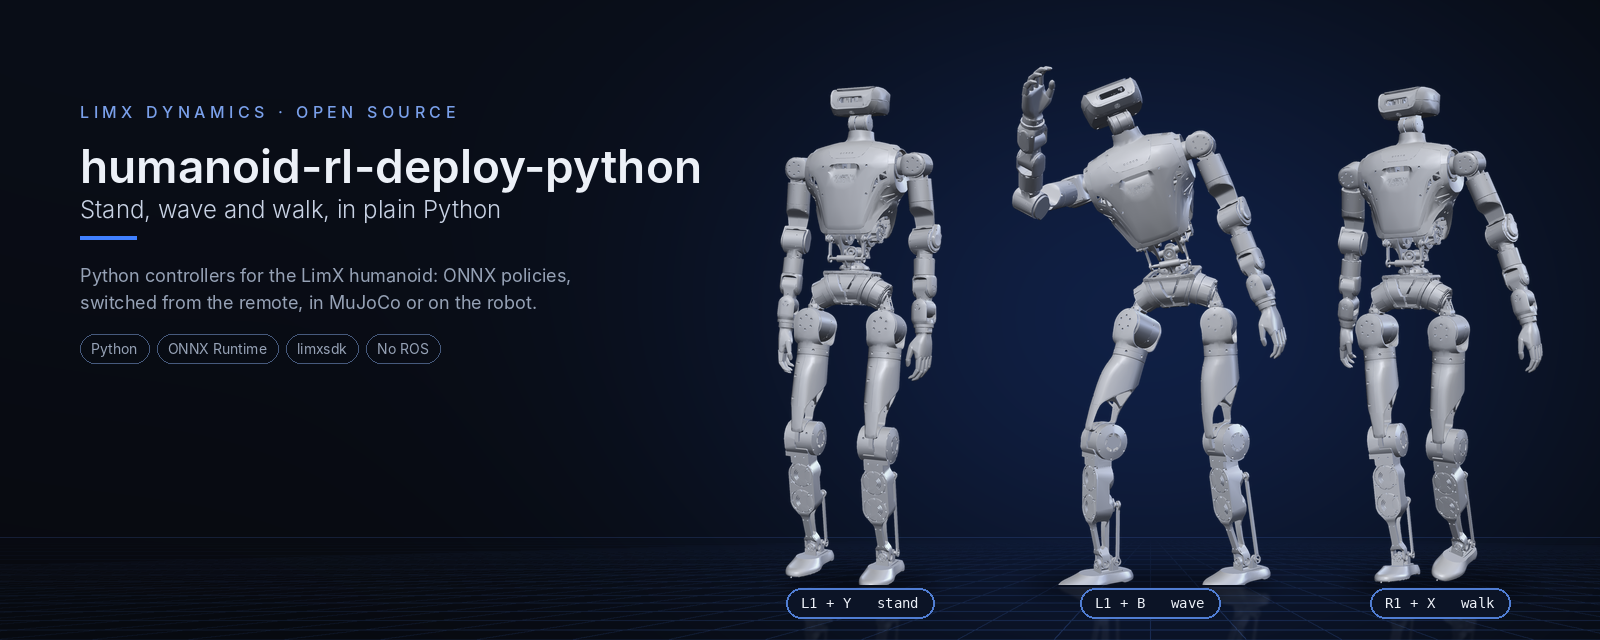
Python RL deployment for LimX humanoid — ONNX runtime, MuJoCo sim & real-robot
- 20
- Python
- Apache-2.0
- 2 wk ago
Python RL deployment for LimX humanoid — ONNX runtime, MuJoCo sim & real-robot
URDF, MuJoCo MJCF & USD models for the LimX Oli humanoid (HU_D04, plus legacy HU_D03). Includes gripper and dexterous-hand variants. ROS 1/2, Isaac Sim & MuJoCo ready.
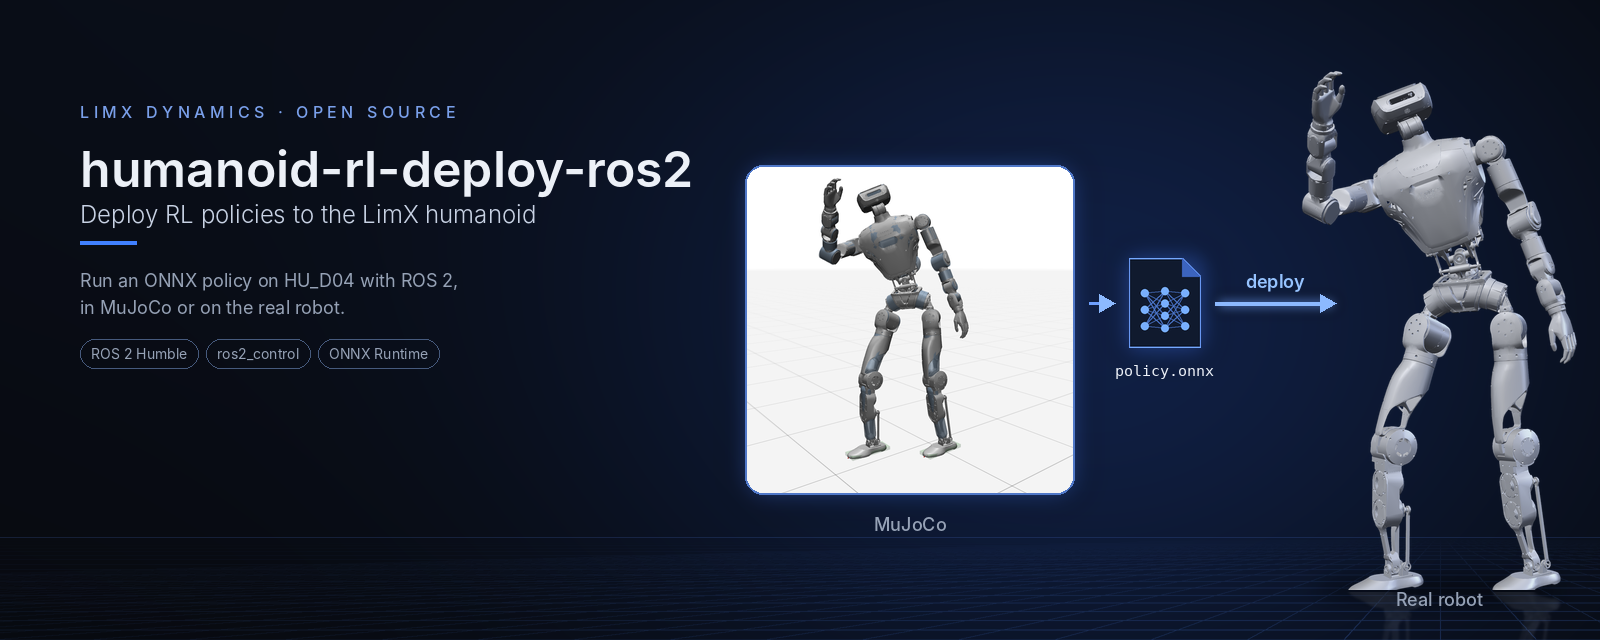
ROS 2 Humble RL deployment for LimX humanoid — ONNX inference & motion control
MuJoCo simulation for LimX humanoid — controller testing & sim2real policy validation
ROS-free C++ RL deployment for LimX humanoid — ONNX inference & motion control
Isaac Lab RL training for LimX Oli humanoid — Isaac Sim 4.5, sim-to-real locomotion
ROS Noetic RL deployment for LimX humanoid — ONNX inference & motion control
Drive the LimX Oli humanoid in your browser, no install
Runs in the browser on Hugging Face